Přehled projektu
| Platforma | Virtuální model Unitree G1; konfigurace této ukázky není specifikací prodávaného robota. |
|---|---|
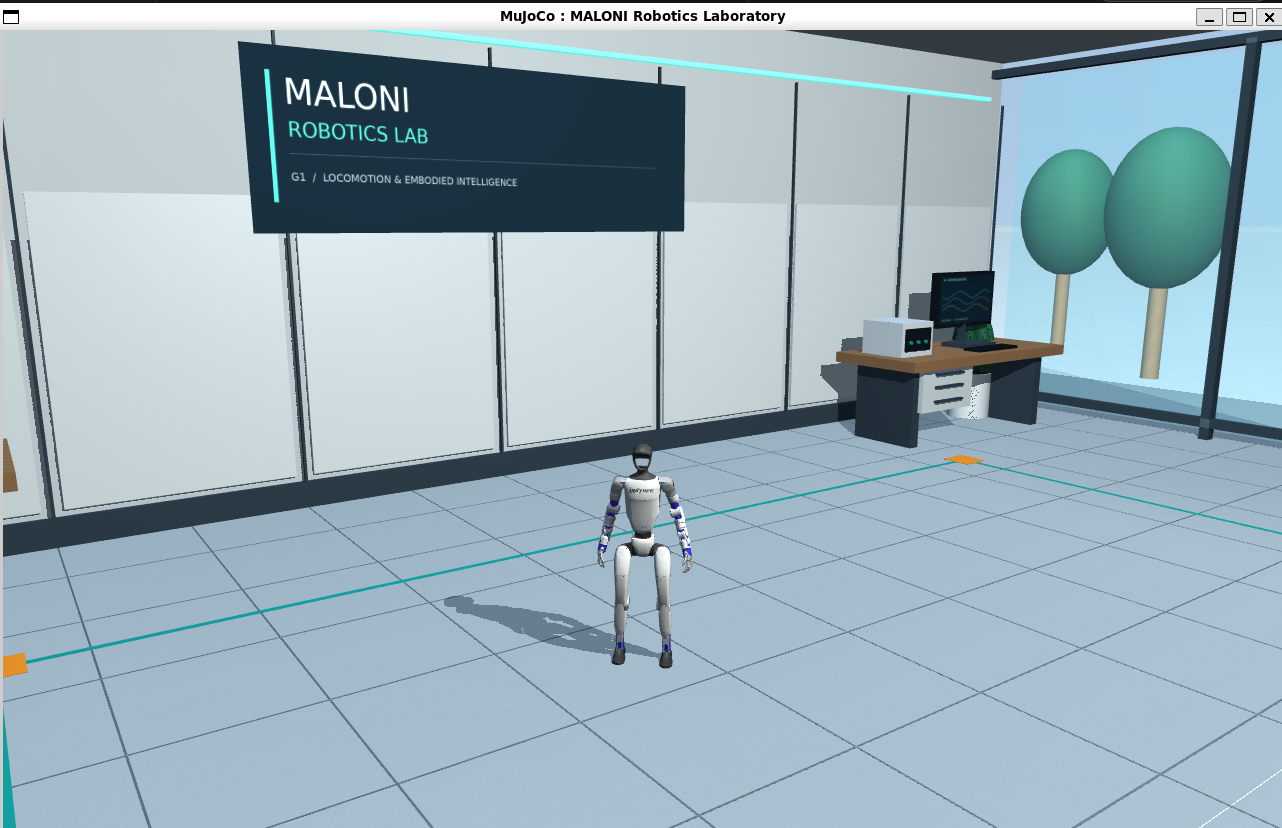
| Prostředí | MuJoCo; virtuální MALONI Industrial Lab, v podkladech označený MALONI Robotics Lab. |
| Stav ověření | Interní asistovaná simulace. Potvrzení autora, zdrojový kód a snímky; bez nově reprodukovaných testů. |
| Autor | MALONI Robotics |
| Revize podkladů | da5f9b1751adfe210ca74ef2a30e4d8aeac27bee |
| Publikace | 21. října 2026 |
Co jsme vytvořili a proč
Propojili jsme virtuální scénu, ovládání pohybu a řízení připraveného úkolu do jedné vývojové ukázky. Cílem bylo porozumět návaznosti chůze a manipulace a získat konkrétní podklady pro další vývoj. Simulace umožňuje zkoumat postup řešení; sama nepotvrzuje bezpečnost ani připravenost pro reálný provoz.
Zadání a rozsah práce MALONI
Dokumentace revize da5f9b1 zachycuje vlastní laboratorní scénu, klávesové ovládání, aplikační řízení úkolu a integrační úpravy. Úkol spojuje přiblížení k sošce na podlaze, asistované přenesení a položení na určený stůl.
- MALONI: uspořádání virtuální laboratoře, generování scény, řízení sekvence a trasy, napojení chůze a asistované manipulace, dokumentace a validační skripty.
- Převzaté komponenty: model Unitree G1, knihovny Unitree, existující politika chůze exportovaná do ONNX a fyzikální simulátor MuJoCo.
- Neprezentujeme převzatou politiku jako vlastní trénink MALONI. Samotná demonstrace podle dokumentace běží bez ROS a DDS; širší zkušenosti s ROS 2 nejsou důkazem jeho použití v této sekvenci.
Prostředí MALONI Industrial Lab
Virtuální laboratoř obsahuje podlahu, pracovní stoly, skříně a úložné prvky, osvětlení a vizuální označení MALONI. Autor potvrzuje také regály. Dokumentace popisuje kolizní objekty a vymezenou testovací plochu; screenshoty ukazují konkrétní pohledy na scénu, nikoli každý její prvek. Označení MALONI Robotics Lab na snímcích odkazuje na tuto virtuální laboratoř.
Postup vývoje podle dostupných podkladů
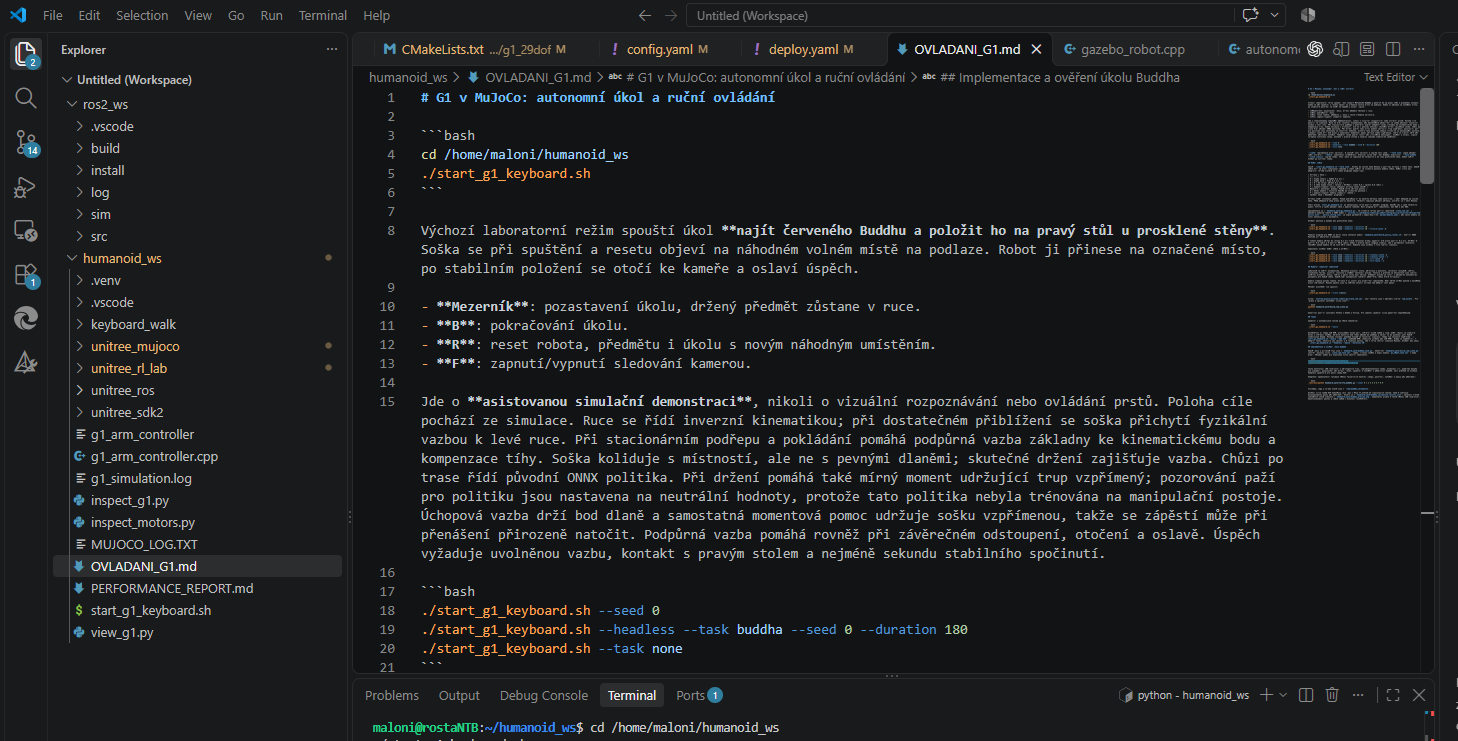
Postup vychází z README, dokumentace ovládání, uzamčených závislostí a implementace úkolu. Nejde o dodatečně vytvořený časový deník ani o tvrzení, že jsme při přípravě studie simulaci znovu spustili.
- Začlenění modelu a scény do MuJoCo; vlastní úpravy a revize závislostí jsou zaznamenány v dependencies/lock.json.
- Napojení existující politiky chůze přes ONNX a zavedení klávesových povelů pro lokální pohyb.
- Přidání řadiče úkolu, plánování trasy a řízení paží s asistovaným držením předmětu.
- Příprava kontroly podmínek dokončení, resetu a opakovatelného spuštění pomocí seedu.
Co bylo dosaženo a co dokládají podklady
Autor potvrdil chůzi, autonomní pohyb a uchopování předmětů v simulaci. Níže vymezujeme tato označení podle dostupné dokumentace. Do studie nepřebíráme číselné benchmarky ani neodvozujeme další schopnosti.
Chůze v připravené scéně
Pohyb virtuálního modelu pomocí převzaté ONNX politiky a povelů aplikace.
- Potvrzení autora
- Autor potvrzuje funkční chůzi v lokální simulaci.
- Dostupný záznam
- Existuje článek s videem pohybu a dokumentace klávesového ovládání. Statický snímek sám průběh chůze neprokazuje.
- Reprodukce testu
- OVLADANI_G1.md uvádí headless příkazy pro pohyb. V rámci této studie nebyly spuštěny.
Autonomní průběh naprogramované sekvence
Řadič vede model připraveným úkolem; polohu cíle získává ze simulátoru. Nejde o kamerové rozpoznávání ani obecné samostatné plánování.
- Potvrzení autora
- Autor potvrzuje autonomní pohyb v simulaci.
- Dostupný záznam
- K dispozici je řadič BuddhaTask a video projektu. Dne 21. října 2026 jsme ověřili přehrávání a obraz pohybu modelu ve virtuální laboratoři; video není nezávislý test celé implementace.
- Reprodukce testu
- Dokumentace popisuje spuštění se seedem a validační skript. Dostupný postup není důkazem nově provedeného testu.
Asistované přenesení a položení předmětu
Paže se přiblíží k předmětu a pomocná fyzikální vazba jej přidrží; další pomoc stabilizuje model a předmět. Samostatný úchop prsty není doložen.
- Potvrzení autora
- Potvrzení autora o uchopování zde interpretujeme v tomto doloženém asistovaném rozsahu.
- Dostupný záznam
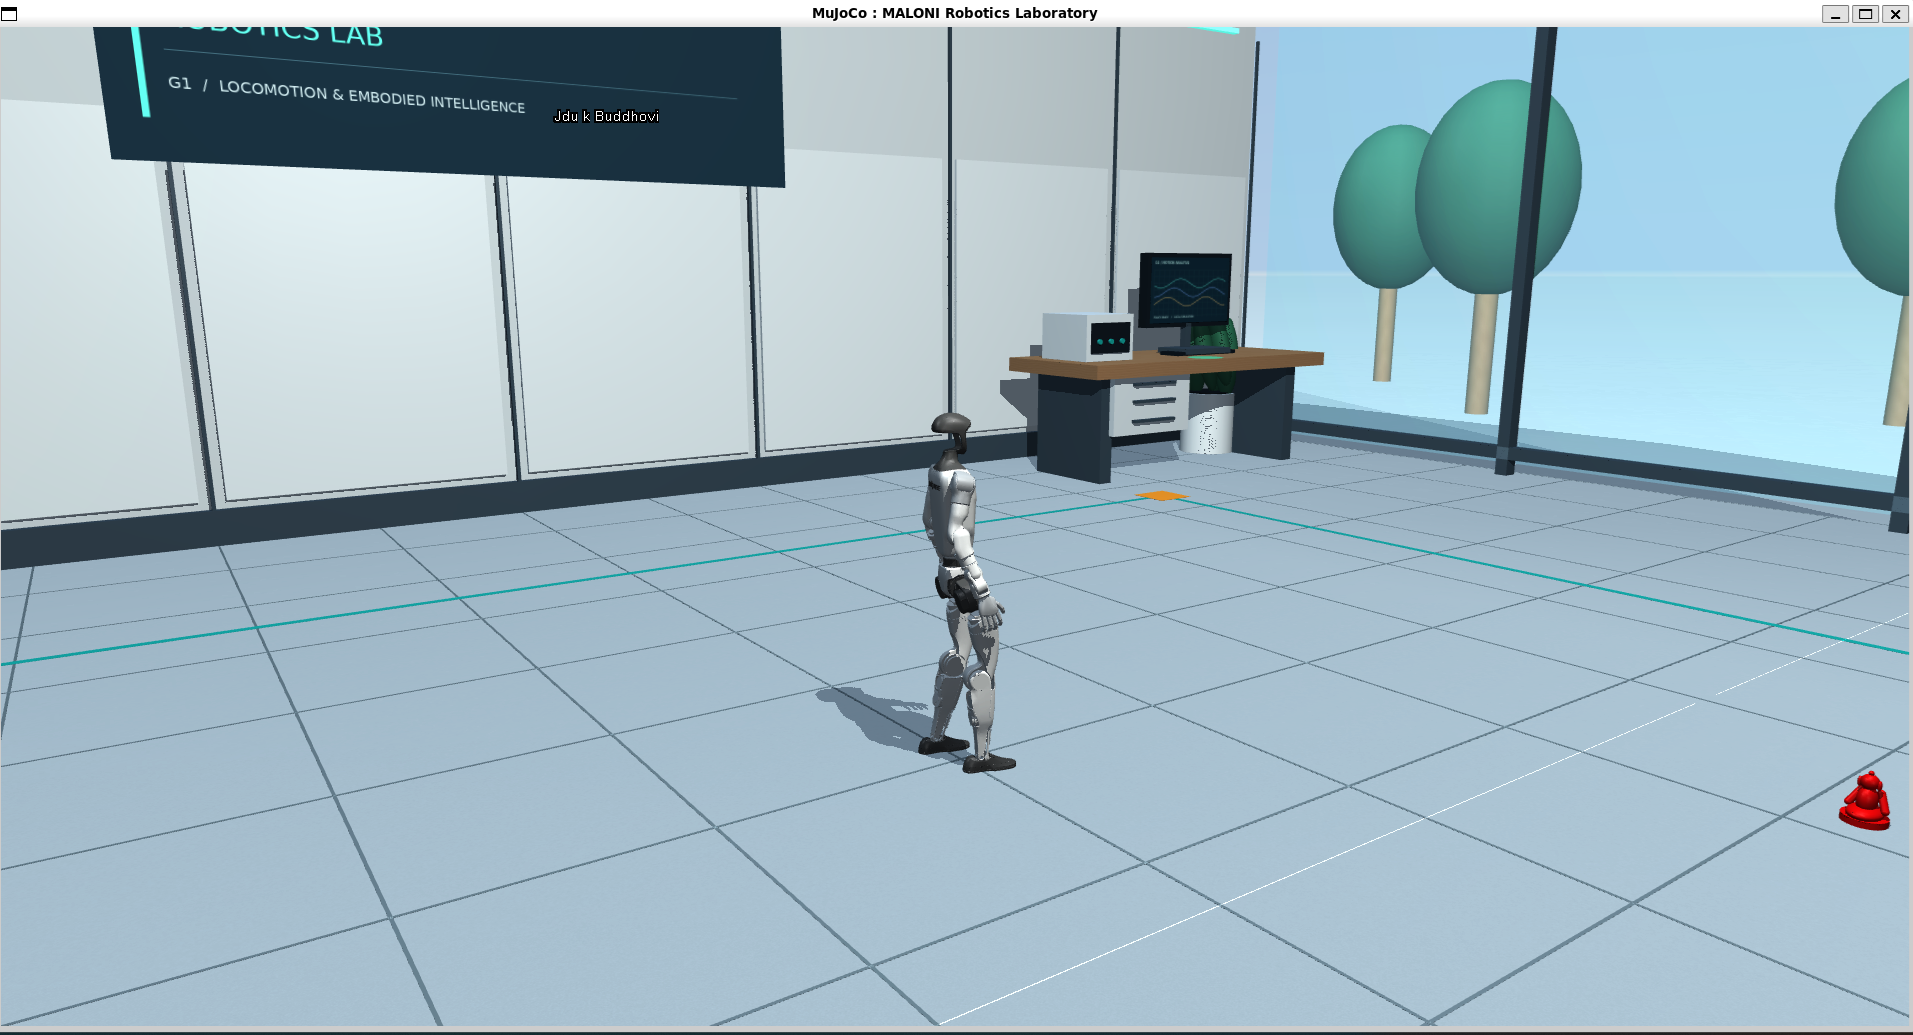
- Dokumentace výslovně popisuje vazby a stabilizaci. Dostupný screenshot ukazuje scénu před přenesením, nikoli důkaz úchopu.
- Reprodukce testu
- verify_buddha.py kontroluje podmínky úkolu. Studie neuvádí nový výsledek jeho spuštění ani výkon fyzického robota.
Video a screenshoty projektu
Používáme skutečné podklady projektu, nikoli generované ilustrace. Video „MuJoCo MALONI Robotics Laboratory Ubuntu Autonomous Navigation“ bylo zveřejněno 19. října 2026. Dne 21. října 2026 jsme ověřili přehrávání, název, datum a náhled. Záznam dokládá simulační ukázku; nepředstavuje měřený benchmark ani zkoušku fyzického robota.
Omezení a přenos na fyzický hardware
Simulátor poskytuje stav a souřadnice, které v reálném prostředí musí dodat senzory a odhad stavu. Fyzické pohony mají jiné odezvy a limity; kontakt, tření a držení předmětu se mohou od modelu lišit. Latence komunikace a výpočtu, osvětlení, překážky a proměnlivé prostředí vyžadují samostatné ověření.
Pomocné vazby a stabilizaci nelze považovat za dostupnou schopnost fyzického G1. Přenos by vyžadoval konkrétní konfiguraci hardwaru, ověření vnímání a řízení, analýzu rizik a postupné zkoušky. MALONI tímto projektem nedokládá certifikaci ani vystupování jako nezávislá zkušebna.
Další vývoj — plán, nikoli hotové funkce
Diskutovanými směry jsou slovní příkazy, konverzace a samostatné plánování úkolu „ukliď pracovní stůl“. Tyto funkce nejsou výsledkem této studie. Další práce může zahrnout kamerové vnímání, omezení simulačních pomůcek a přípravu fyzického ověření; rozsah a proveditelnost je nutné teprve potvrdit.
Jak může MALONI pomoci s vaší aplikací
Začínáme úkolem a pracovním prostředím. Humanoid nemusí být vhodnou volbou: posoudíme také robotické rameno, mobilní robot nebo jinou automatizaci. Tato interní ukázka není hotovým zákaznickým řešením ani příslibem stejného výsledku v provozu.
- Posouzení vhodnosti robotizace a dostupných technologií.
- Návrh pilotního projektu s dohodnutým rozsahem a způsobem vyhodnocení.
- Vývoj a simulace podle konkrétního zadání.
- Příprava následného ověření na fyzickém robotu podle jeho dostupnosti a dohodnutých podmínek.
Zdroje a metodické poznámky
Základem je potvrzení zadavatele, existující média MALONI a veřejná revize da5f9b1. Dokumentaci a uzamčené revize závislostí jsme ověřili 21. října 2026. README, řadič a validační skripty jsou podklady k reprodukci, nikoli nezávislé ověření výsledků. Technický kontext vychází z dokumentace MuJoCo a zdrojů Unitree; údaje výrobce nejsou vlastními výsledky MALONI.
Projektový repozitář v kontrolovaných podkladech neuvádí samostatnou licenci. Licence upstream knihoven a modelů se posuzují odděleně; veřejný odkaz není příslibem neomezeného dalšího použití. Studie nově neposkytuje ke stažení kód, modely ani závislosti.