Co ukazují naše podklady
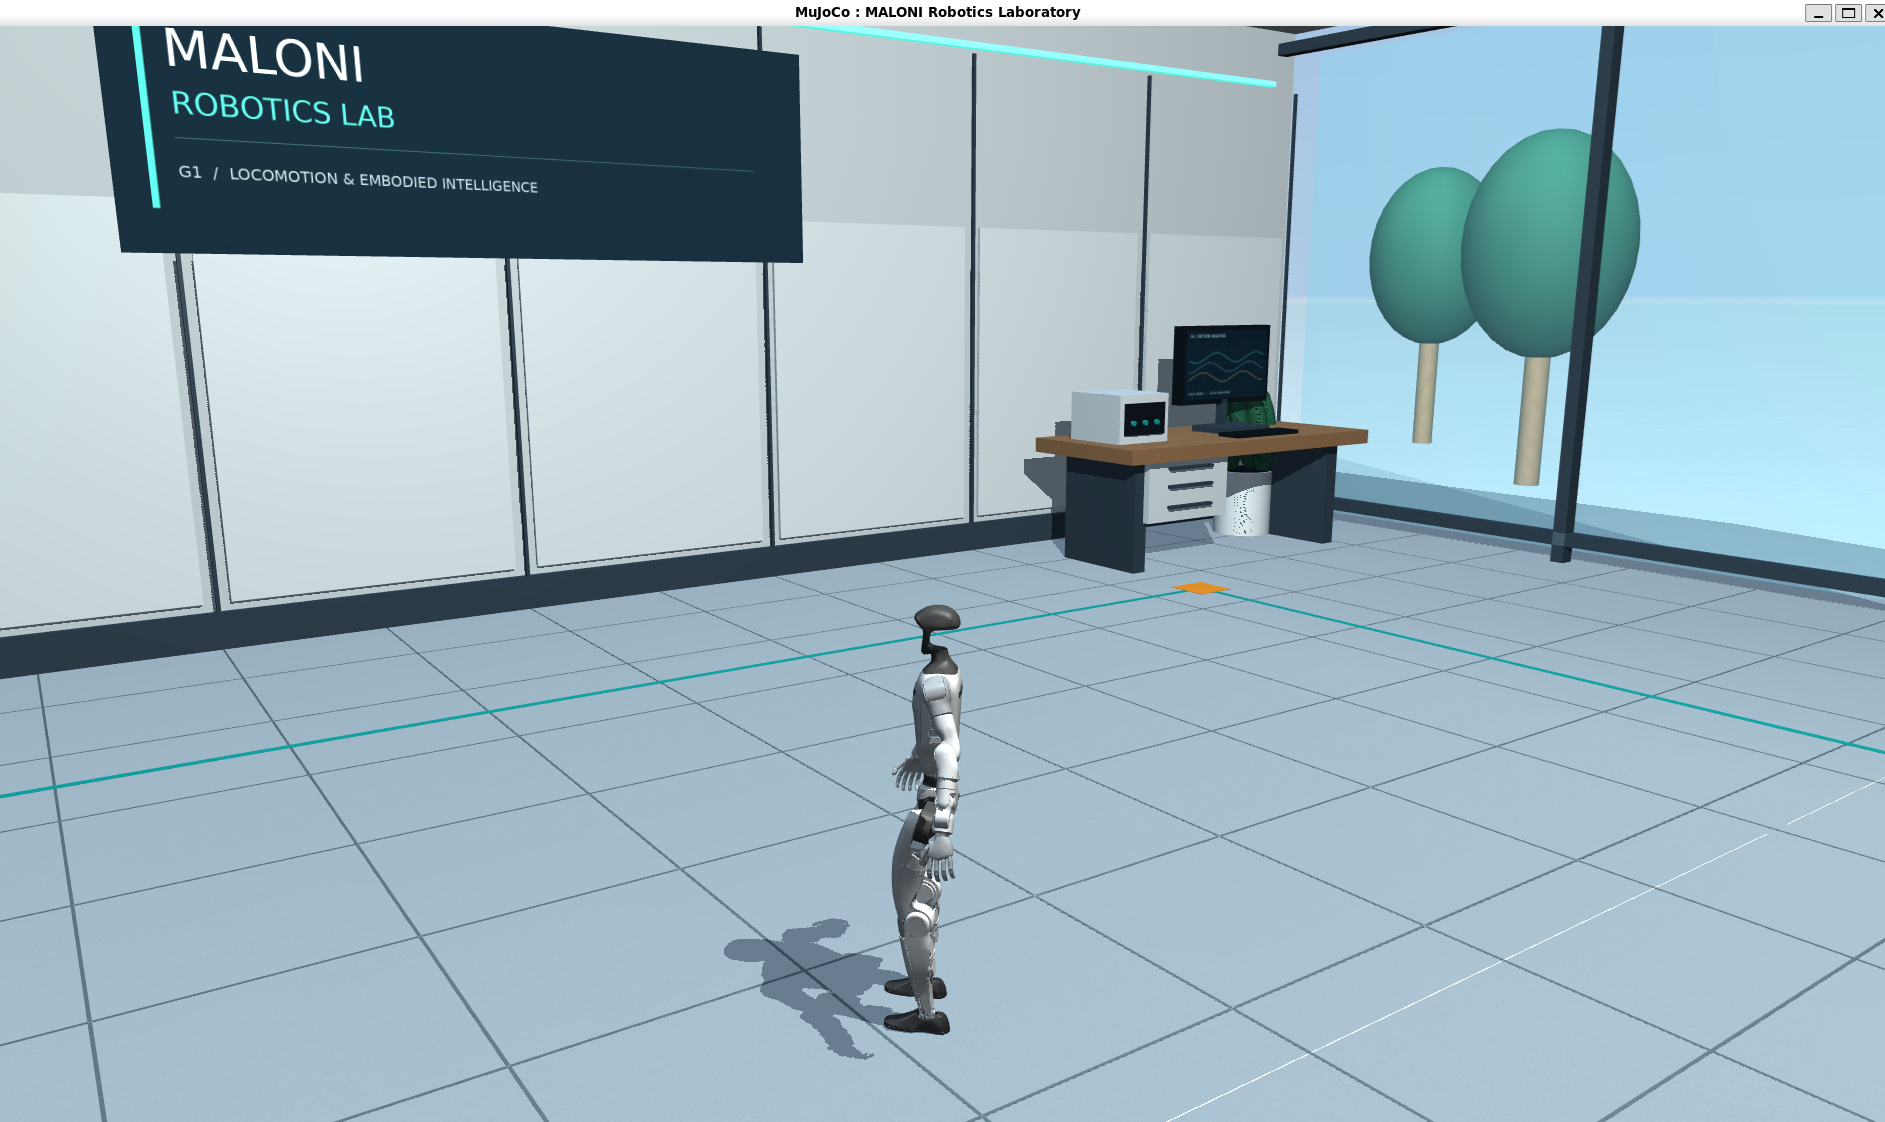
MALONI Robotics pokračuje ve vývoji softwaru pro humanoidy. Navazujeme na vlastní virtuální laboratoř Unitree G1 a zveřejňujeme další video pohybu modelu v MuJoCo společně se snímkem dokumentace klávesového ovládání. Ukázka popisuje lokální simulaci, nikoli provoz fyzického robota.
Video je na YouTube označené jako „dancing unitree robot“. Pro tuto vývojovou ukázku jej používáme jako vizuální záznam pohybu modelu. Z nahrávky nevyvozujeme samostatně vyvinutou taneční choreografii, synchronizaci s hudbou ani přesně změřené rychlosti.
Použité prostředí a rozsah ukázky
| Oblast | Doložené informace |
|---|---|
| Platforma | Virtuální model Unitree G1 v MuJoCo |
| Scéna | MALONI Robotics Lab, scene_lab.xml |
| Ovládání | Klávesové ovládání v g1_keyboard.py; dokumentace uvádí režim bez ROS |
| Pohybová politika | Existující ONNX model g1_29dof; konfigurace policy_config.json navazuje na deploy.yaml |
| Běhové prostředí | ONNX Runtime; dokumentace zmiňuje sestavení pomocného programu build_policy_runner.sh |
| Verze a měření | Přesné verze závislostí, revize modelu a systematické měření výkonu nejsou v těchto podkladech uvedeny |
Jak propojujeme ovládání, model a ONNX politiku
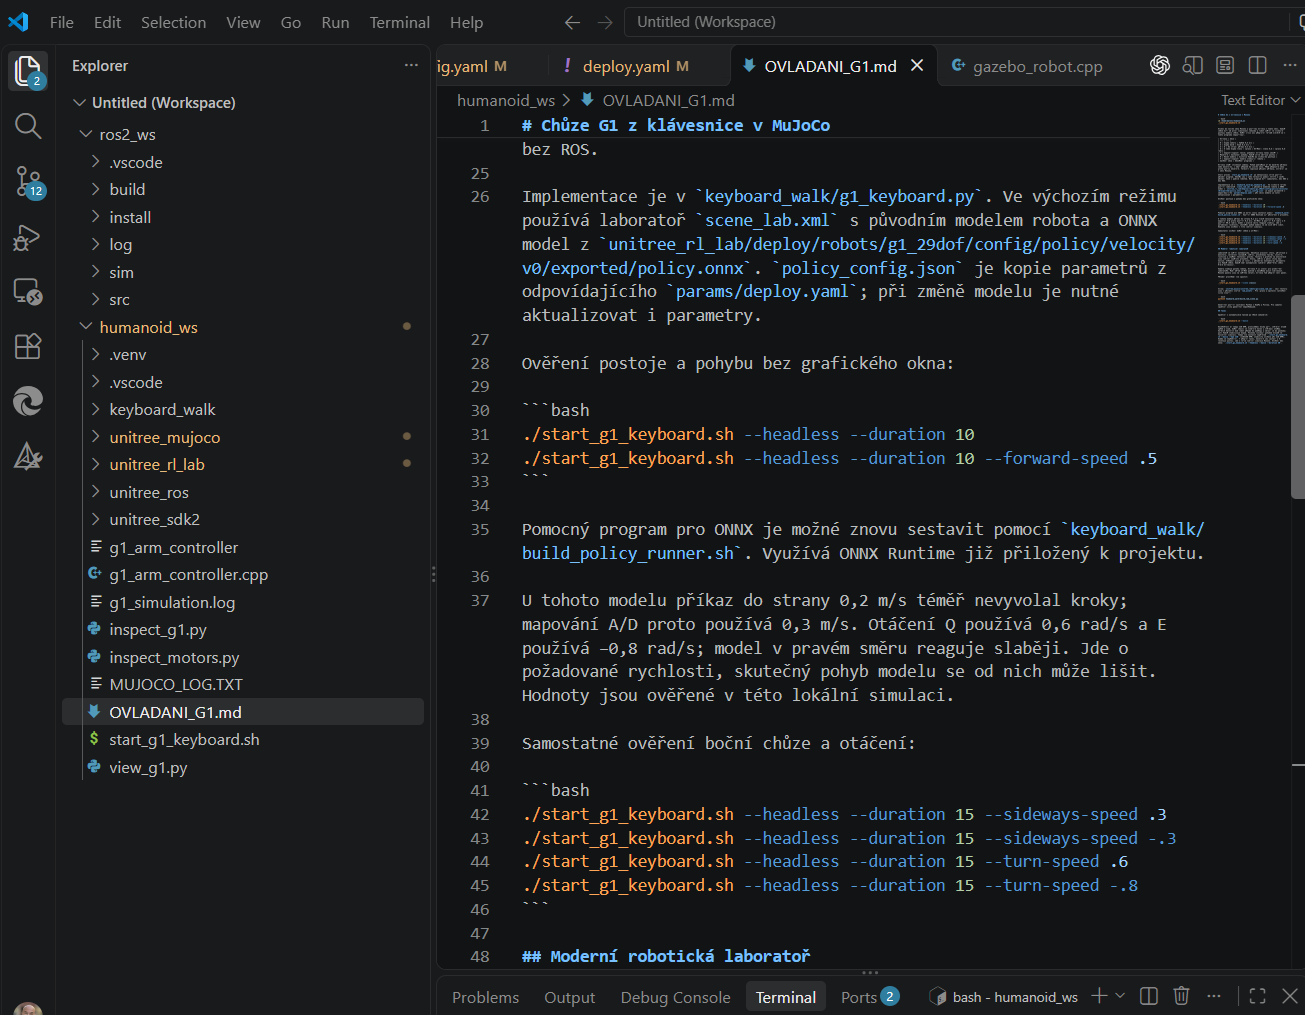
Na snímku vývojového prostředí je zdokumentovaná implementace klávesového ovládání v Python souboru g1_keyboard.py. Ve výchozím režimu používá scénu scene_lab.xml, původní model robota a existující ONNX politiku pro model g1_29dof. Konfigurace policy_config.json přebírá parametry odpovídajícího deploy.yaml; při změně modelu je podle dokumentace nutné upravit i parametry.
Tato konkrétní ukázka běží podle dokumentace bez ROS. Navazuje na naše širší práce s C++ a ROS 2, ale tyto technologie automaticky nepřisuzujeme každému záznamu simulace. Integrace existující pohybové politiky rovněž není totéž jako natrénování vlastní politiky od začátku.
Požadovaná rychlost a skutečná reakce modelu
Dokumentace zachycuje užitečné omezení: požadavek na boční pohyb 0,2 m/s u tohoto modelu téměř nevyvolával kroky. Mapování kláves A/D proto používá 0,3 m/s. Pro otáčení jsou uvedené hodnoty 0,6 rad/s pro Q a −0,8 rad/s pro E; reakce modelu v pravém směru je popsaná jako slabší.
Jde o hodnoty zadávané řídicímu systému, nikoli o změřenou rychlost pohybu robota. Skutečná reakce simulovaného modelu se může lišit. Tato pozorování vztahujeme pouze k popsané lokální simulaci a konfiguraci.
Postup testování v lokální simulaci
- Načtení laboratorní scény a modelu G1 s odpovídající konfigurací pohybové politiky.
- Spuštění klávesového ovládání a sledování reakce modelu v grafickém prostředí MuJoCo.
- Samostatné scénáře bez grafického okna: dokumentace uvádí 10sekundové ověření postoje a dopředného příkazu a 15sekundové scénáře bočního pohybu a otáčení.
- Záznam vizuální ukázky a dokumentace pozorovaných omezení pro další vývoj.
Co výsledek potvrzuje a co bude následovat
Dodané podklady dokumentují virtuální laboratoř, způsob ovládání, integraci existující ONNX politiky a lokální pozorování reakce modelu. Neposkytují statistiku úspěšnosti chůze, dlouhodobý test stability, ověření autonomní navigace ani validaci na fyzickém hardwaru.
Pro další vývoj dává smysl sledovat rozdíl mezi požadovaným a skutečným pohybem, opakovatelnost scénářů a vazbu výsledku na konkrétní model a verze softwaru. Přenos na fyzického humanoida vyžaduje samostatnou integraci, testování a bezpečnostní posouzení.
MALONI pokračuje ve vývoji softwaru pro humanoidy
Tato ukázka je dalším krokem v rozvoji MALONI Robotics: od vytvoření virtuální laboratoře k podrobnějšímu porozumění ovládání a reakcím humanoidního modelu. Pokračujeme ve vývoji softwaru pro humanoidy, práci se simulací a integraci robotických komponent podle konkrétního zadání. Pro zákaznické projekty rozsah a kompatibilitu potvrzujeme podle platformy a dostupných rozhraní.
Další ukázky programování humanoidů
Zdroje a další čtení
- MuJoCo MALONI Robotics Laboratory Ubuntu dancing unitree robot ↗MALONI / YouTube
- Snímek dokumentace klávesového ovládání ↗MALONI Robotics
Primárními podklady jsou vlastní video a snímky MALONI. Parametry a pozorování vycházejí ze zobrazené dokumentace; nejsou nezávislým benchmarkem. Záznam zachycuje simulaci.