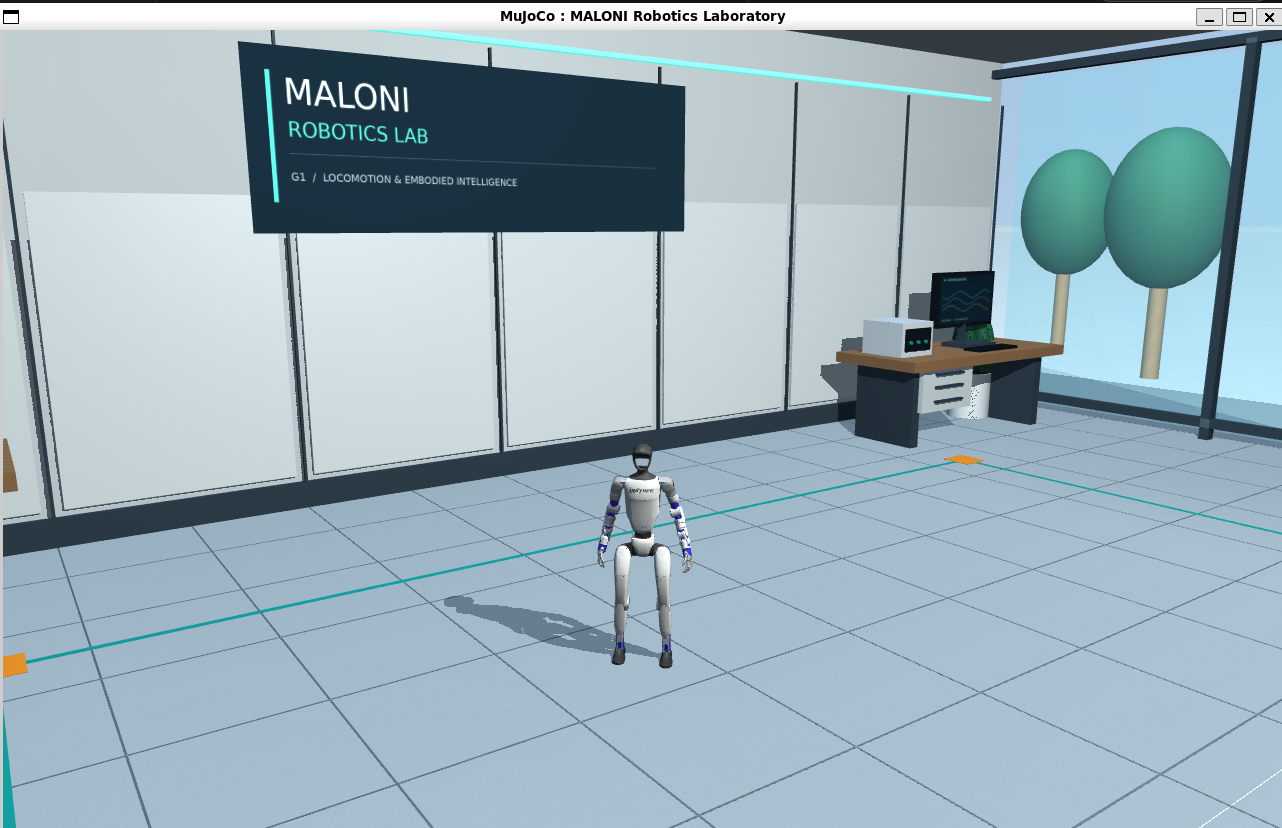
Projekt v kostce
| Projekt | Použité prostředí a stav |
|---|---|
| Platforma | Simulovaný model Unitree G1 s 29 aktuátory |
| Laboratoř | MALONI Robotics Lab v MuJoCo |
| Software | C++, ROS 2 Jazzy, Unitree SDK2 a existující ONNX politiky |
| Dokončená práce | Konfigurace simulačního prostředí a sestavení C++ řídicího softwaru |
| Verze nástrojů | ROS 2 Jazzy; přesné verze MuJoCo, SDK2, ONNX runtime a revize modelu nejsou v této ukázce uvedeny |
| Další kroky | Ověřování stabilního pohybu, navigace a manipulace |
| Fyzický robot | Tento projekt neověřuje funkčnost ani bezpečnost na fyzickém hardwaru |
Naším cílem je postupně vybudovat odborné zázemí pro prodej, integraci a technickou podporu humanoidních robotů ve střední Evropě, zejména v České republice, na Slovensku a v Polsku.
Abychom dokázali zákazníkům nabídnout kvalitní technická řešení, chceme robotickým systémům rozumět nejen z pohledu jejich funkcí, ale také jejich softwarové architektury a možností programování.
Od ROS 2 a C++ k humanoidnímu robotovi Unitree G1
První fázi vývoje jsme věnovali programování robotických aplikací v C++ s využitím frameworku ROS 2 Jazzy.
Postupně jsme vytvořili a otestovali několik aplikací pro řízení simulovaných robotů, autonomní navigaci, zpracování dat ze senzorů a detekci překážek.
Následně jsme přešli k výrazně komplexnějšímu systému – humanoidnímu robotovi Unitree G1.
Pro jeho simulaci jsme použili MuJoCo (Multi-Joint dynamics with Contact), fyzikální simulační prostředí určené mimo jiné pro výzkum a vývoj robotických systémů.
Profesionální simulace Unitree G1 v MuJoCo
Využili jsme oficiální 3D model Unitree G1 s 29 aktuátory a integrovali jej do simulačního prostředí MuJoCo.
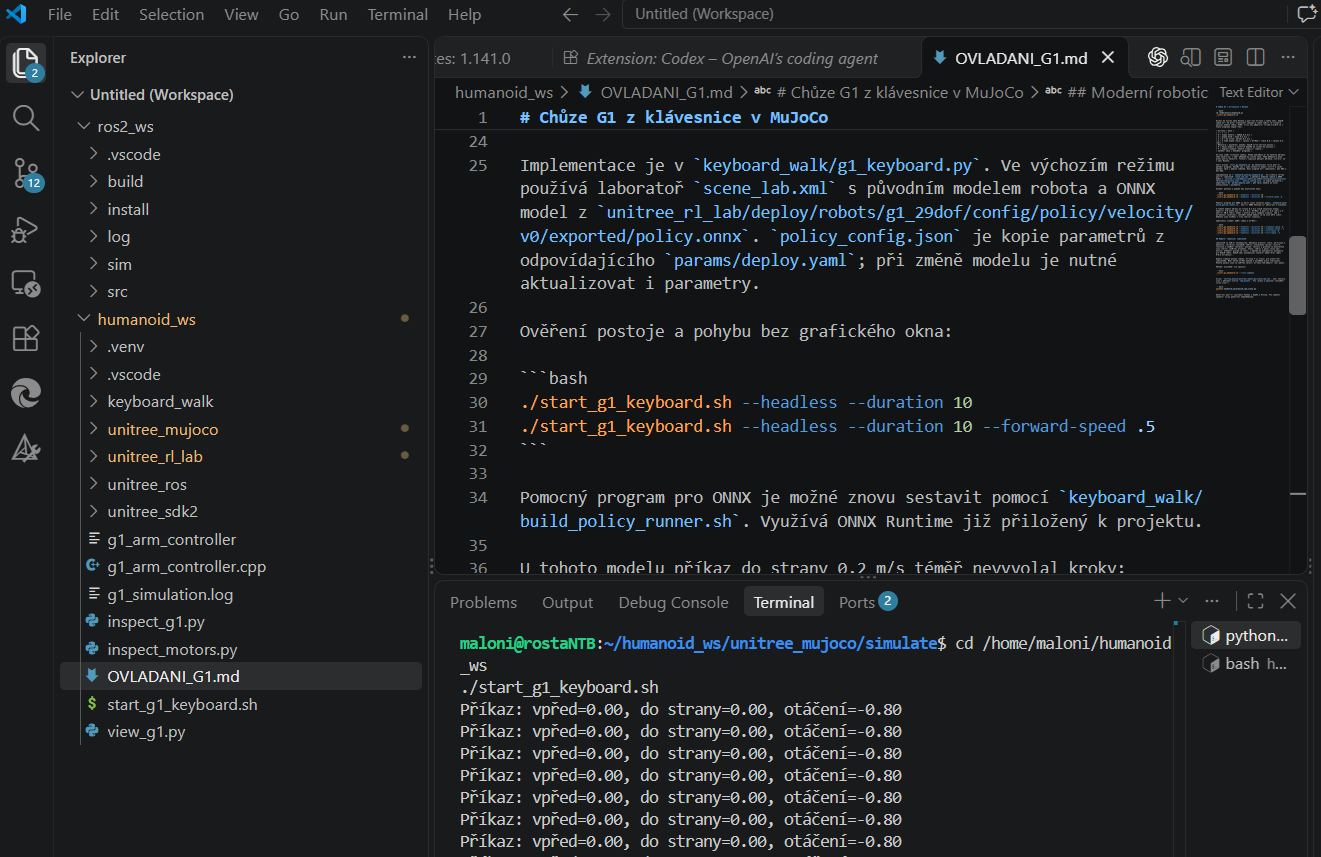
Součástí technických prací bylo načtení modelu, analýza kloubů a aktuátorů, konfigurace Unitree SDK2, sestavení C++ controlleru a příprava existujících ONNX politik pro řízení pohybu.
Důležitou částí projektu bylo také propojení komunikačních komponent tak, aby simulátor a řídicí software dokázaly spolupracovat.
MALONI Robotics Lab – vlastní virtuální laboratoř
Abychom mohli humanoida testovat v prostředí, které lépe odpovídá budoucím aplikacím, vytvořili jsme MALONI Robotics Lab.
Jde o vlastní 3D laboratorní scénu běžící v MuJoCo, která obsahuje model Unitree G1, fyzikální podlahu, pracovní stanici, osvětlení a vizuální prvky naší společnosti.
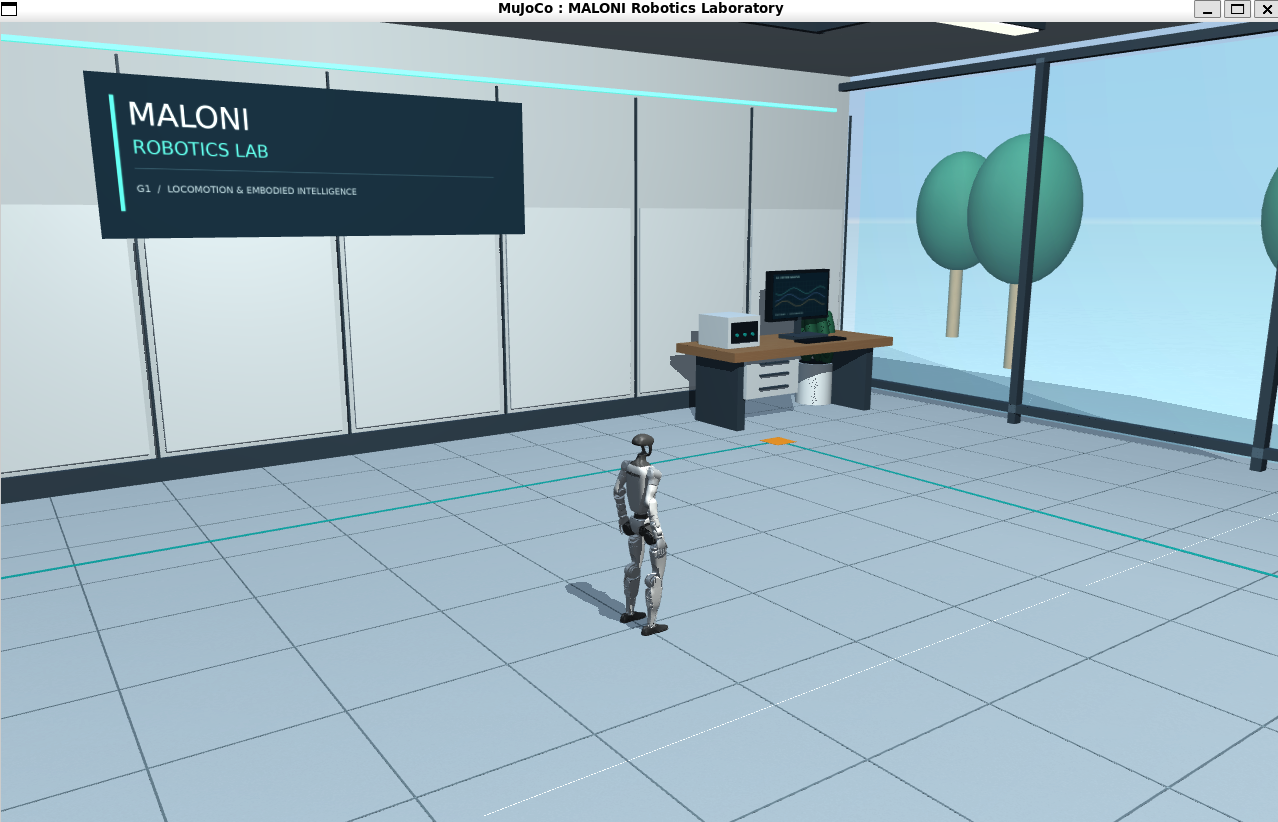
Virtuální laboratoř nám umožňuje připravovat a testovat robotické aplikace bez nutnosti zasahovat do fyzického hardwaru.
Zároveň vytváří technický základ pro další experimenty s řízením pohybu, stabilitou a robotickou manipulací.
Proč investujeme do vlastních technických kompetencí
Humanoidní robot není zařízení, které lze automaticky nasadit na libovolné pracoviště bez dalších úprav.
Jeho praktické využití závisí na konkrétních pracovních úkolech, provozním prostředí, bezpečnosti, senzorové výbavě a schopnostech řídicího softwaru.
Proto v MALONI Robotics rozvíjíme znalosti v oblasti:
- Programování robotických aplikací v C++ a ROS 2.
- Simulace robotických systémů v MuJoCo a Gazebo.
- Práce s kloubovými aktuátory a řídicími algoritmy.
- Integrace softwarových komponent prostřednictvím SDK a komunikačních protokolů.
- Přípravy robotických aplikací pro konkrétní provozní scénáře.
Další kroky: Od simulace k praktickému využití
Naše dosavadní práce potvrzuje schopnost vytvořit a konfigurovat simulační prostředí humanoidního robota Unitree G1, sestavit jeho C++ řídicí software a pracovat s dostupnými modely pohybového řízení.
Dalším cílem je rozvíjet scénáře stabilního pohybu, navigace a manipulace v prostředí MALONI Robotics Lab.
Samotná simulace zatím nepředstavuje ověření funkčnosti na fyzickém robotovi. Budoucí nasazení bude vyžadovat další testování, bezpečnostní posouzení a integraci se skutečným hardwarem.
Naším cílem není humanoidní roboty pouze nabízet, ale postupně vybudovat technické znalosti potřebné pro jejich kvalifikovanou integraci a podporu.
MALONI Robotics – Humanoid Robotics, Simulation & Integration
Další ukázky programování humanoidů
Zdroje a další čtení
- Unitree G1 Humanoid Robot Simulation | MALONI Robotics Lab | MuJoCo & C++ ↗MALONI Robotics / YouTube
- MuJoCo documentation: Overview ↗MuJoCo
Popis projektu, snímky a video pocházejí z vývoje MALONI Robotics. Dokumentace MuJoCo vysvětluje použité simulační prostředí. Zveřejněné podklady zachycují simulaci a nepotvrzují výkon ani bezpečnost na fyzickém robotu.