Dostupnější platforma otevírá dveře. Hodnotu vytváří celá aplikace.
Humanoidní robotika přitahuje pozornost schopností chodit, uchopit předmět nebo komunikovat. Pro firmu je však rozhodující jiná otázka. Dokáže robot opakovaně dokončit vybraný úkol v podmínkách jejího pracoviště, s přijatelnými náklady a předem stanoveným dohledem? Právě mezi zajímavou platformou a takto vymezenou aplikací vidí MALONI prostor pro vlastní práci. Dostupnější pořizovací varianta může usnadnit začátek, sama ale provozní výsledek neurčuje.
Naší vizí je spojovat vhodný hardware s aplikačním softwarem, integrací a místní technickou koordinací. Zákazník má získat srozumitelnou odpověď na to, jakou práci lze ověřovat, co bude potřebovat a podle čeho pozná výsledek. Evropský trh je směr této vize; skutečný rozsah dodávky, podpory a oprávnění se musí potvrdit pro vybraný model, zemi a projekt. O každém dalším kroku mají rozhodovat doložená zjištění.
Co musí přibýt, aby robot zvládl pracovní úlohu
Pracovní aplikace potřebuje propojit několik vrstev. Vnímání musí rozpoznat předmět a jeho polohu. Řízení úkolu musí určit další krok a ověřit jeho dokončení. Pohyb a manipulace musí odpovídat dosahu, úchopu a podmínkám pracoviště. Napojení na firemní systém pak může předat zadání a zaznamenat výsledek. Každá vrstva má vlastní omezení a musí být ověřena společně s ostatními; existence jednoho rozhraní ještě nepotvrzuje funkčnost celého řešení.
Stejně důležitá je reakce na chybu. Co se stane, když přepravka není na místě, kamera ztratí přehled nebo se úchop nepodaří? Návrh musí stanovit, kdy robot úlohu přeruší, jak přivolá obsluhu a kdo povolí pokračování. Konverzační AI může pomoci s rozhraním a vysvětlením stavu. Příkazy s fyzickými důsledky ale potřebují řízené oprávnění a ověření podmínek; samotný jazykový model bezpečnost pohybu nepotvrzuje.
| Oblast | Co musí ověřit konkrétní aplikace |
|---|---|
| Hardware | Vhodná konfigurace a úchop pro vybraný předmět a pracovní prostor. |
| Software | Dokončení celého úkolu včetně rozpoznání chyby a záznamu výsledku. |
| Integrace | Předávání zadání a stavů mezi robotem a provozem firmy. |
| Dohled | Potřebná pomoc člověka a pravidla přerušení a obnovení práce. |
| Ekonomika | Celkové náklady a měřený přínos vůči současnému způsobu práce. |
Nejlevnější konfigurace nemusí být vhodná pro vývoj
Výběr začíná dostupnými rozhraními, dokumentací a podmínkami použití. Unitree například u základního G1 v oficiálním obchodě uvádí, že nepodporuje další vývoj, a pro úpravy odkazuje na edici EDU. Označení stejné modelové řady tedy nemusí znamenat stejný přístup k programování. Konkrétní konfiguraci, možnosti SDK, licence a podporu je potřeba potvrdit před nákupem. Srovnávat pouze úvodní cenu by mohlo vést k výběru platformy, na které zamýšlená aplikace nepůjde realizovat.
Výraz dostupnější proto používáme jako směr výběru vhodného základu. Neslibujeme konkrétní cenu ani to, že každou levnější platformu dokážeme upravit pro libovolnou práci. Pro některé úlohy může být lepší robotické rameno, mobilní manipulátor nebo jednodušší automatizace. Humanoid dává smysl jako kandidát tam, kde jeho tvar a pohyblivost pomohou splnit konkrétní zadání. I tuto výhodu musí potvrdit srovnání s dostupnými alternativami.
Podklady k výběru platformy
Na čem dnes MALONI staví
Veřejně popsaná práce MALONI zahrnuje virtuální laboratoř pro model Unitree G1 v MuJoCo a vývoj kolem C++, ROS 2 a existujících pohybových politik. Navazující interní ukázka podle popisu autora propojuje asistovanou manipulaci, český rozhovor a robotické vidění v simulaci s modelem Aimoga Mornine. Tyto podklady ukazují směr softwarového vývoje a slouží jako konkrétnější základ než obecná představa o schopnostech humanoidů.
Podívejte se na dosavadní vývoj
Od jednoho zadání k měřenému pilotu
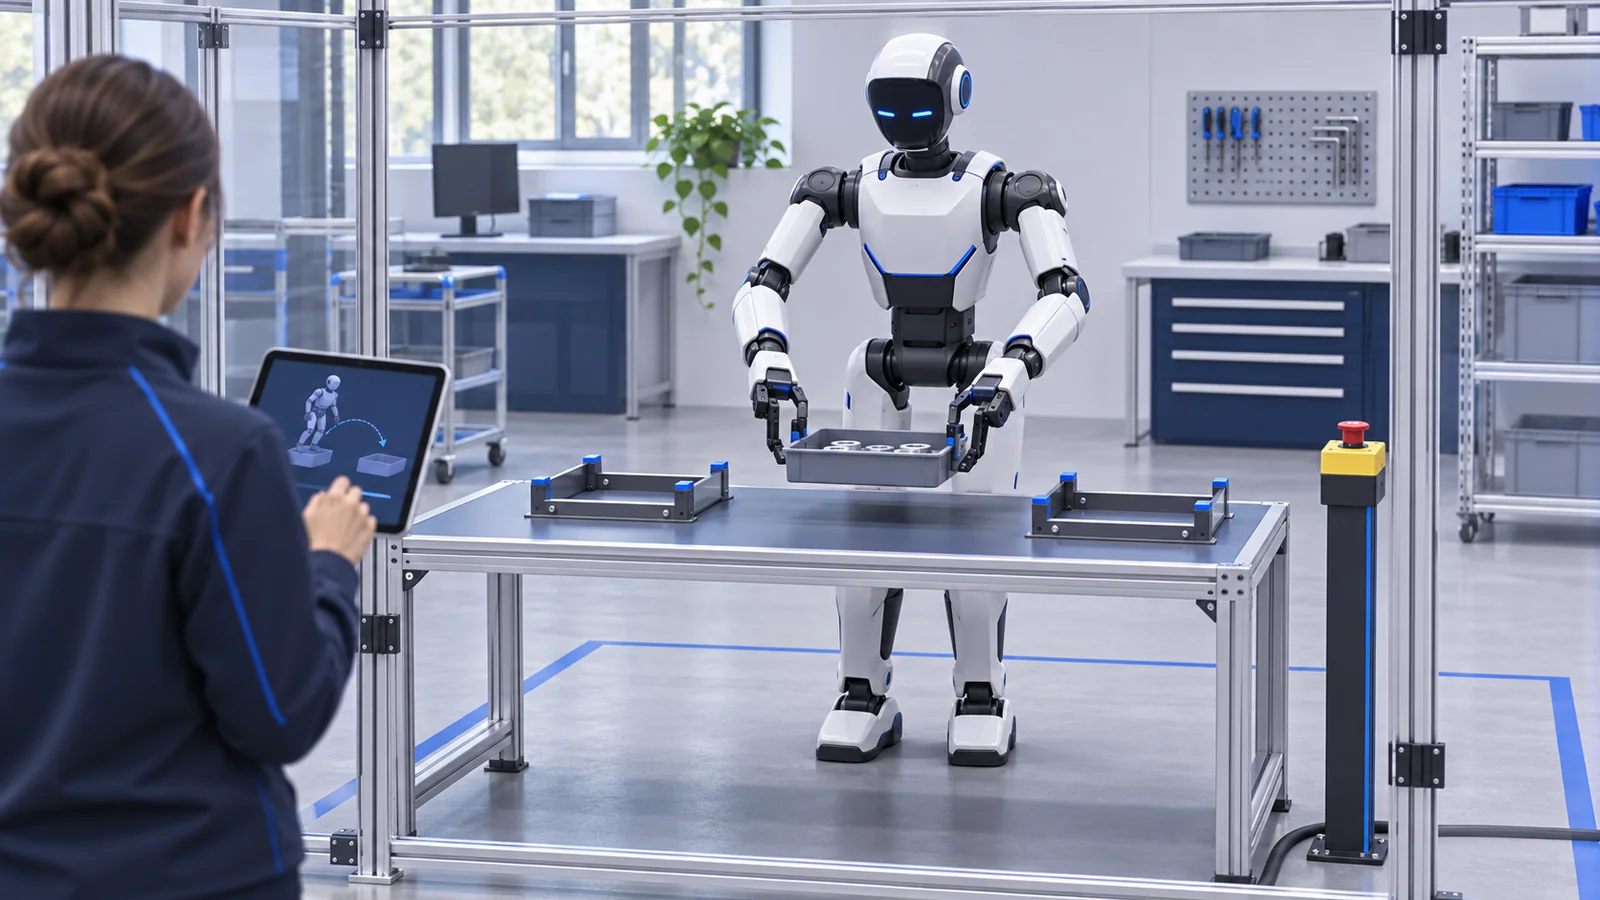
Představme si modelovou úlohu přemístění standardní přepravky mezi dvěma určenými pozicemi. Není to popis dodaného projektu MALONI. Nejprve by bylo potřeba znát rozměry a hmotnost předmětu, způsob uchopení, uspořádání pracoviště, proměnlivost vstupů a současný pracovní postup. Stejně podstatné jsou přítomnost lidí, možné překážky a případy, které už patří obsluze. Bez takového zadání nelze odpovědně vybrat platformu ani stanovit smysluplný výsledek testu.
Navrhovaný postup ověřování
- Vymezit úlohu a výchozí stav: co přesně se má změnit a co se bude měřit.
- Prověřit platformu: rozhraní, konfiguraci, mechanické možnosti a potřebné doplňky.
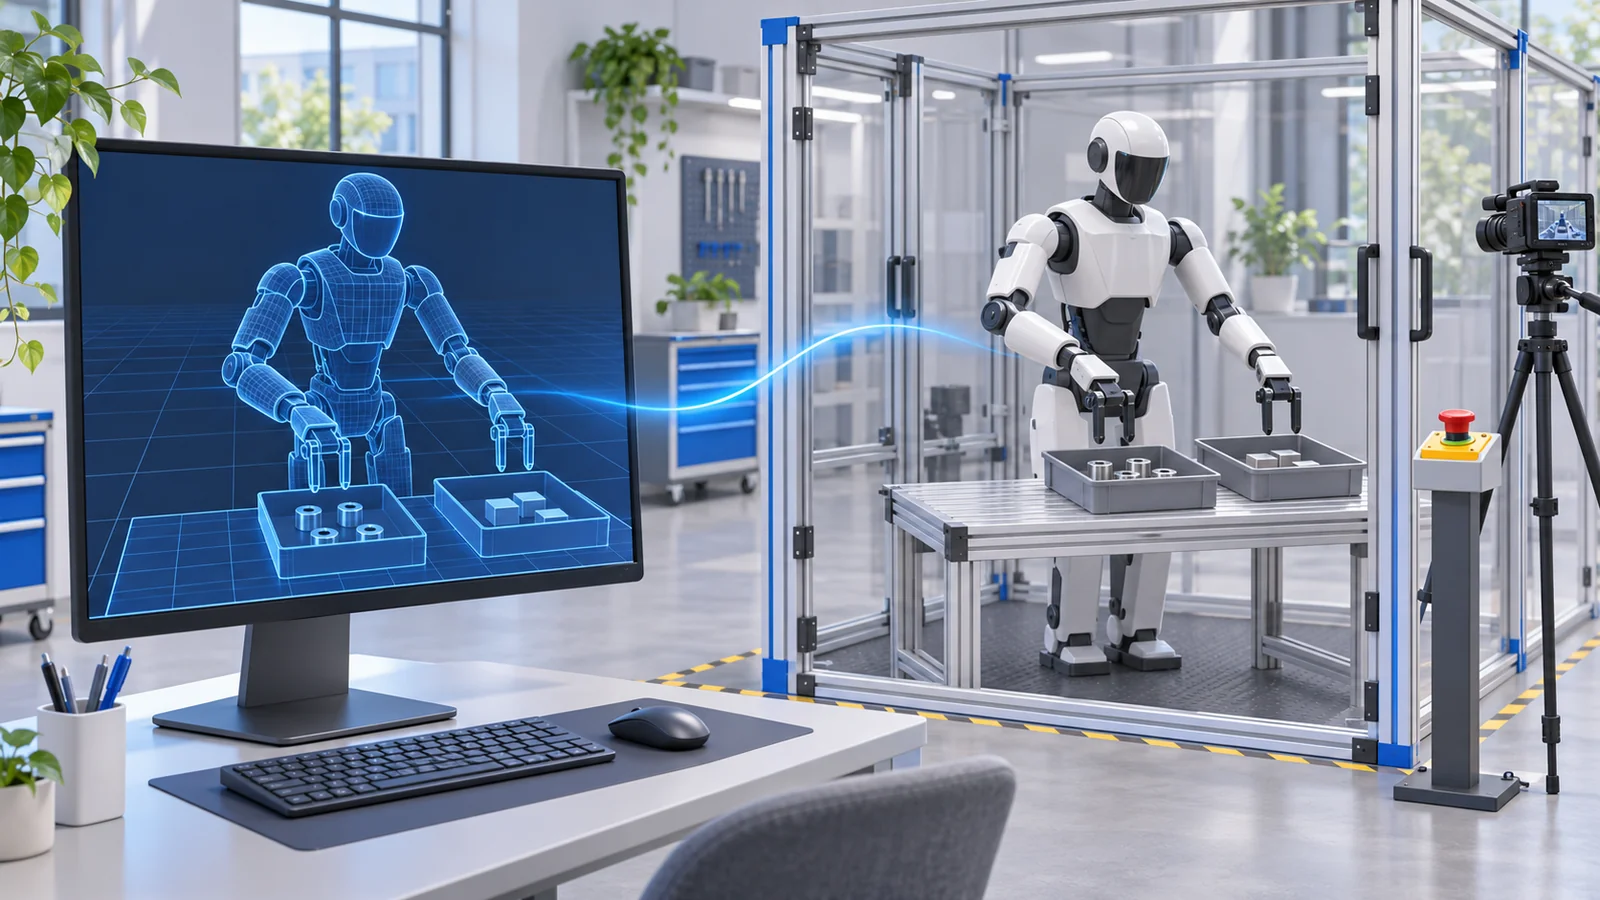
- Připravit simulaci: vyzkoušet logiku úlohy a předpoklady před testováním hardwaru.
- Ověřit fyzické pracoviště: úchop, senzory, reakce na chyby a stanovená ochranná opatření.
- Vyhodnotit pilot: zaznamenat všechny pokusy, zásahy člověka, čas a omezení; rozhodnout o pokračování, úpravě nebo zastavení.
Kritéria je nutné dohodnout předem. Samotný úspěšný přenos neříká, kolikrát se nepovedl, kolik pomoci vyžadoval ani jak dlouho trvalo obnovení práce. Pilot proto potřebuje záznam všech pokusů a podmínek, včetně neúspěchů. Přijatelná míra dohledu a požadovaný výkon závisejí na projektu. MALONI má směřovat k tomu, aby zákazník dostal podklady pro rozhodnutí, zda další investice dává smysl, i když výsledkem bude změna nebo odložení řešení.
Součástí předání má být i popis ověřené konfigurace. Změna úchopu, softwaru nebo polohy kamery může ovlivnit výsledek, proto potřebuje vlastní kontrolu. Firma by měla vědět, kdo smí nastavení měnit a jak se vrátit k poslední ověřené verzi. Záznam o pilotu tak není pouze jednorázová prezentace. Má vytvořit dohledatelný základ pro provoz, řešení závad a další rozvoj aplikace, včetně podmínek, za kterých původní výsledky ještě platí.
Co musí řešení zvládnout v evropské firmě
Místní jazyk může zjednodušit obsluhu, ale použitelnost zahrnuje také srozumitelnou dokumentaci, zaškolení a jasně rozdělené odpovědnosti. Před pilotem je třeba určit, kdo spravuje software, řeší závady a schvaluje změny. Bezpečnost se posuzuje pro konkrétní aplikaci a prostředí. Přítomnost tlačítka zastavení nebo označení na platformě sama neprokazuje vhodnost celého navrženého pracoviště. Rozsah posouzení a dokumentace musí být součástí přípravy projektu.
Kamera, mikrofon a propojení s AI přinášejí další návrhové otázky. Která data robot potřebuje, kde se zpracují, zda opustí pracoviště a jak dlouho budou uchována? Kdo smí zobrazit záznam nebo zadat nový úkol? Odpovědi mají vzniknout podle potřeb a pravidel zákazníka ještě před zkouškou. Místní zpracování ani propojení s konkrétním firemním systémem v tomto článku nevydáváme za již hotovou schopnost každé platformy.
Počítat celé řešení, ne pouze robota
Do rozpočtu patří vedle platformy úchopové prvky, senzory, výpočetní prostředky, úpravy pracoviště, vývoj a integrace. Připočítat je potřeba zkoušky, dokumentaci, školení, servis, případné licence a čas člověka při dohledu či obnově provozu. Jednorázové náklady je užitečné oddělit od pravidelných. Teprve s tímto přehledem lze porovnat zamýšlenou aplikaci se současnou prací nebo jiným druhem automatizace.
Nižší pořizovací cena může otevřít prostor pro experiment, ale návratnost nelze odvodit z propagačního videa. Potřebuje skutečná data z relevantního testu a konkrétní provozní předpoklady. Smyslem přístupu MALONI je hledat proveditelné použití s měřitelnou hodnotou. Rozumný projekt začíná úzkým zadáním, přiznává potřebný dohled a zvětšuje rozsah až po ověření. Tak lze postupně budovat důvěru v robotické řešení i kvalitu dalších rozhodnutí.
Časté otázky
Znamená levnější humanoid připraveného pracovního robota?
Ne. Použitelnost závisí na konkrétní konfiguraci, přístupu k programování, aplikaci a ověření na pracovišti. Cena platformy je jen část rozhodnutí.
Nabízí MALONI univerzálního autonomního pracovníka?
Tento článek takový produkt neoznamuje. Představuje směr vývoje a postup, jak hledat a ověřovat konkrétní pracovní úlohy na vhodných platformách.
Co zatím dokazují simulace MALONI?
Dokumentují interní softwarový vývoj v popsaných virtuálních podmínkách. Výsledek na fyzickém robotovi, bezpečnost aplikace a přínos u zákazníka vyžadují další samostatné ověření.
Jak může firma začít?
Popsat jednu opakovanou úlohu, její prostředí a dnešní průběh. Přidat hlavní omezení a očekávaný přínos. Na tomto základě lze probrat vhodnost platformy a rozsah prvního ověřování.
Zdroje a další čtení
- MALONI Robotics Lab: simulační laboratoř Unitree G1 v MuJoCo ↗MALONI Robotics · vlastní vývojová dokumentace
- MALONI Humanoid: český rozhovor a robotické vidění v MuJoCo ↗MALONI Robotics · interní vývoj podle popisu autora
- Unitree G1 a výběr konfigurace pro další vývoj ↗MALONI · interní produktový rozcestník k podkladům výrobce Unitree
- Co má ověřit pilot humanoidního robota ↗MALONI Robotics · praktický průvodce
Článek představuje směřování MALONI a navazuje na veřejně popsaný interní vývoj. Případové studie jsou vlastními podklady MALONI, nikoli nezávislým ověřením. Vlastnosti platforem vycházejí z údajů výrobce; platnost pro konkrétní konfiguraci je nutné potvrdit. Obrázky jsou koncepční AI ilustrace. Podklady zkontrolovány 5. listopadu 2026.