| Případová studie v kostce | Co projekt dokládá |
|---|---|
| Projekt a tvůrce | MALONI Humanoid · MALONI Robotics · Rostislav Sikora |
| Prostředí a model | Asistovaná simulace MuJoCo; nově Aimoga Mornine podle potvrzení autora, dříve Unitree G1 |
| Propojené schopnosti | Přenesení předmětu, český rozhovor, nové snímky kamery a řízené pohybové dovednosti |
| Výsledek interního měření | Rychlý profil dokončil úkol průměrně za 79,42 s místo 97,90 s simulačního času; zkrácení doby o 18,88 % podle autora |
| Zaměření platformy | Vývoj pro Česko, Slovensko a Polsko; fyzické ověření a posouzení konkrétní aplikace zůstávají dalšími kroky |
Co je MALONI Humanoid a jak navazuje na Unitree G1?
Předchozí případová studie s Unitree G1 představila virtuální laboratoř, chůzi a asistované přenášení předmětu. Nová etapa s modelem Aimoga Mornine podle autora přidává návaznost na komunikaci a vnímání: humanoid dokončí úkol, připraví se na rozhovor a na požádání získá nový obrazový kontext nebo provede konkrétní dovednost. Smyslem je ověřovat návaznost pohybu, vnímání a komunikace s člověkem v jednom prostředí.
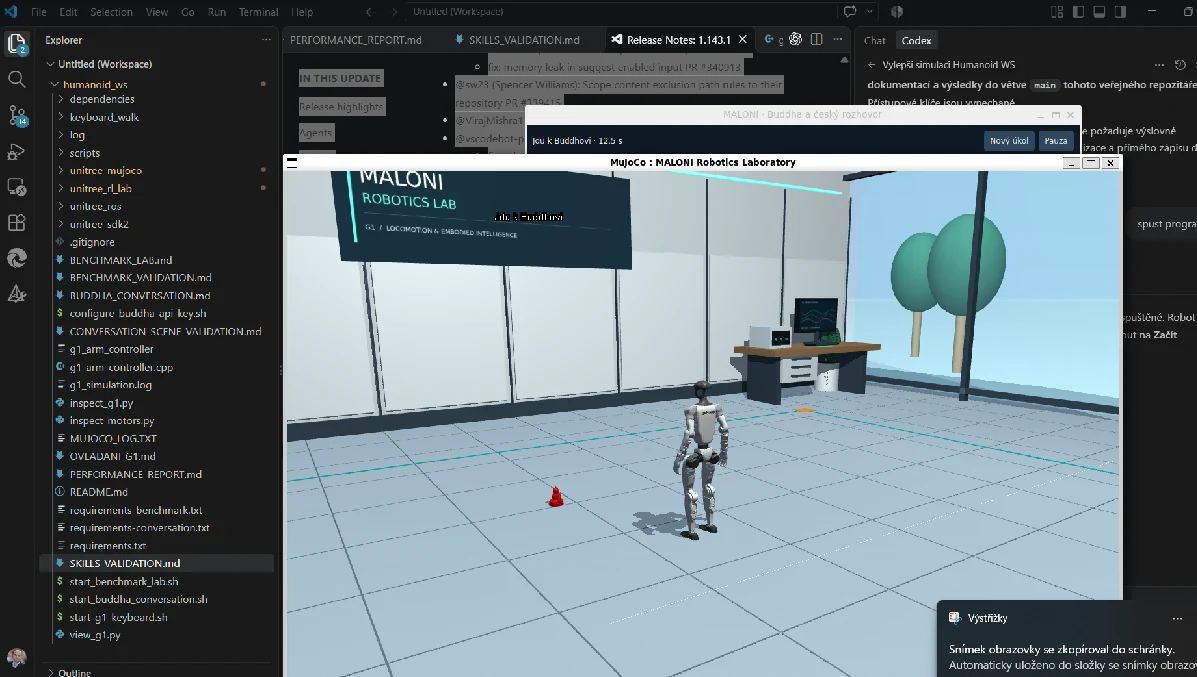
Video z nové vývojové etapy
Přenesení předmětu a rychlejší dokončení úkolu
Výchozím scénářem je přenesení sošky Buddhy na stůl. Humanoid k předmětu přijde, asistovaně jej uchopí, přenese a položí. Po ověření stabilního položení odstoupí, dokončí šestisekundový tanec a připraví se na rozhovor. Manipulace a stabilizace využívají pomocné mechanismy simulace.
Podle interních měření rychlý profil zkrátil průměrnou dobu celého úkolu z 97,90 na 79,42 sekundy simulačního času. Úspora činí 18,48 sekundy, tedy 18,88 %. Fáze dosahu a uchopení se zkrátila o 22,09 %. Jde o srovnání profilů daného simulačního úkolu, nikoli o výkon fyzického robota nebo dobu cloudové odpovědi.
Jak funguje český rozhovor s humanoidem?
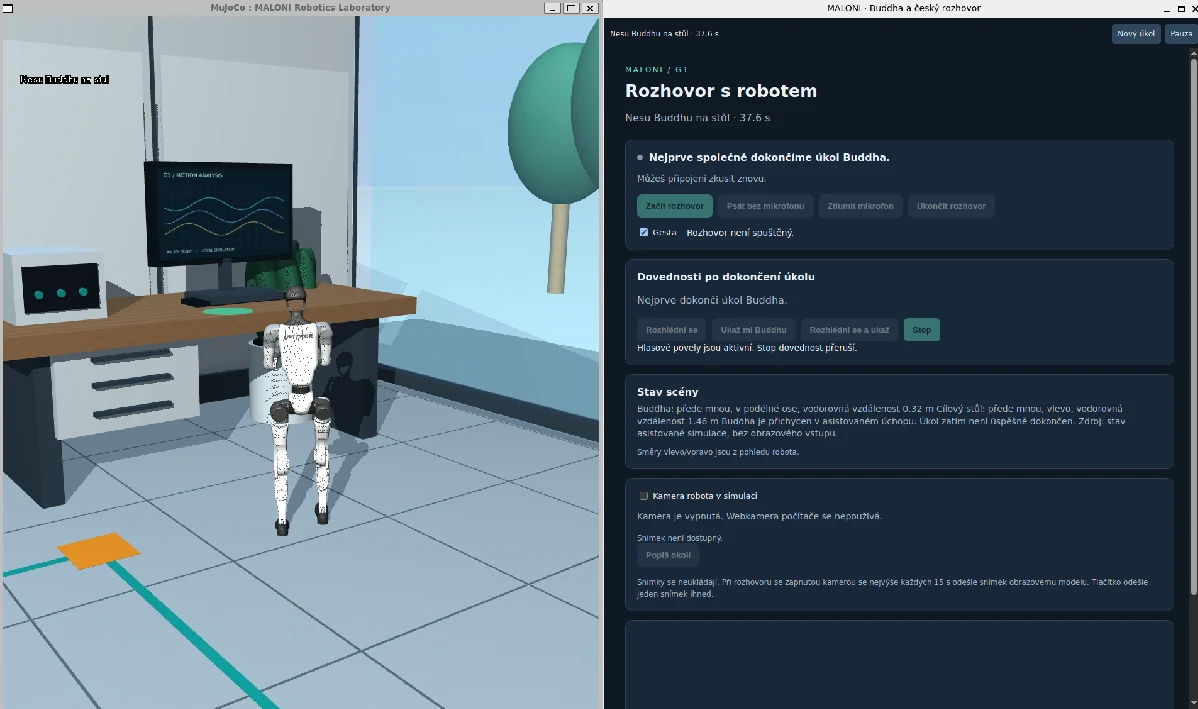
Po dokončení úkolu může uživatel zahájit český hlasový rozhovor. Panel nabízí průběžný přepis, psaní zpráv, ztlumení mikrofonu a ukončení spojení. Humanoid doprovází odpovědi jemnými pohyby paží a trupu.
Rozhovor využívá údaje přímo ze stavu simulace: polohu Buddhy a stolu, přichycení předmětu, jeho stabilní položení a dobu úkolu. Tyto údaje umožňují popsat konkrétní průběh. Jsou však odlišné od vizuálního rozpoznání kamerou: znalost souřadnic simulace sama o sobě není důkazem, že robot předmět rozpoznal v obraze.
Jak humanoid využívá kameru a rozhlíží se?
Kamera je umístěná na robotovi v simulaci MuJoCo. Při otázkách „Co vidíš?“ nebo „Kde se nacházíš?“ systém vyžádá nový snímek a před odpovědí aktualizuje obrazový kontext. Odpověď tak může pracovat s novým pohledem na scénu.
- „Rozhlédni se“ spustí plynulé otočení se záběry ze čtyř směrů a návrat do původní orientace. Souhrn rozlišuje postupně získaná pozorování; nejde o jediný současný panoramatický snímek.
- „Ukaž mi Buddhu“ natočí humanoida k předmětu, ověří jeho viditelnost v renderu a spustí ukázání pravou paží.
- Rozhlížení a ukázání lze spojit do navazující činnosti. Povel „Stop“ probíhající činnost přeruší.
Jak jsou hlasové povely oddělené od řízení pohybu?
Jazykový model neurčuje polohy kloubů. Podporované české formulace vybírají konkrétní dovednost a její provedení zajišťuje místní řadič s omezením rychlosti, kloubových rozsahů a odstupu od překážek. Síťová komunikace a zpracování obrazu probíhají mimo fyzikální smyčku, takže simulace pokračuje i při pomalejší cloudové odpovědi.
Toto rozdělení umožňuje odděleně rozvíjet rozhovor, vnímání a provádění dovedností. Popsaná omezení i přerušení povelem „Stop“ jsou vlastnosti interního simulačního řešení; nepředstavují ověřený bezpečnostní systém nebo nouzové zastavení fyzického robota.
Výsledky interního testování v simulaci MuJoCo
Následující hodnoty přebíráme ze sdělení Rostislava Sikory. Jde o výsledky interního testování v asistované simulaci. Časy jsou simulační; původní protokoly a nová revize kódu nejsou mezi veřejnými podklady této studie.
| Měření nebo ověření | Interně uvedený výsledek |
|---|---|
| Průměrná doba celého úkolu | Původní profil 97,90 s → rychlý profil 79,42 s simulačního času |
| Zkrácení doby celého úkolu | 18,88 % |
| Zkrácení fáze dosahu a uchopení | 22,09 % |
| Dokončené validační běhy | 10 z 10 u původního profilu; 10 z 10 u rychlého profilu |
| Nové dovednosti | 30 fyzikálních scénářů na deseti seedech, bez pádu a upuštění předmětu |
| Největší posun chodidla při závěrečném stání | 3,62 mm |
| Jednotkové testy | 63 úspěšných testů |
Vývoj platformy pro Česko, Slovensko a Polsko
Tato vize směřuje k vlastní vývojové platformě MALONI pro humanoidy se zaměřením na Česko, Slovensko a Polsko a s ohledem na příslušné požadavky EU. Český rozhovor je nynější konkrétní součástí tohoto směru; další jazyky ani provozní připravenost pro celý region tím nejsou doložené. Výrok vyjadřuje cíl vývoje, nikoli certifikaci nebo prokázanou regulatorní shodu.
Vlastní platforma zde znamená vývoj scén, aplikační logiky a propojení schopností. Předchozí etapa vycházela z modelu Unitree G1 a existující pohybové politiky; nová ukázka podle autora používá model Aimoga Mornine. Veřejná revize da5f9b1 se stále vztahuje k předchozí etapě. Nejde o vlastní konstrukci humanoidního hardwaru ani o nezávislost na všech externích komponentách.
Časté otázky k projektu MALONI Humanoid
Je MALONI Humanoid fyzický robot?
Tato případová studie popisuje interní softwarový projekt v asistované simulaci MuJoCo. Nové záběry podle autora používají model Aimoga Mornine. Výsledky simulace samy o sobě nedokládají schopnosti skutečného robota ani zákaznické nasazení.
Co znamená zkrácení doby úkolu o 18,88 %?
Podle interního měření sděleného Rostislavem Sikorou se průměrná doba stejného simulačního úkolu snížila z 97,90 na 79,42 sekundy. Každý profil dokončil deset z deseti validačních běhů. Číslo vyjadřuje relativní úsporu simulačního času, nikoli doložené zvýšení produktivity fyzického robota.
Dokládá studie certifikaci nebo shodu s pravidly EU?
Ne. Studie dokládá směr interního vývoje podle sdělení autora, nikoli certifikaci nebo prokázanou regulatorní shodu. Bezpečnost fyzického robota a požadavky na konkrétní budoucí aplikaci bude potřeba samostatně posoudit a ověřit.
Co bude potřeba ověřit dál
Současný výsledek tvoří praktický základ pro další vývoj: dokončit manipulační úkol, přejít do rozhovoru, získat nový pohled na okolí a provést podporovanou dovednost. Přenos na skutečného robota bude vyžadovat samostatný vývoj, posouzení konkrétní aplikace a fyzické ověření. Studie nepopisuje zákaznickou instalaci.
Dodané video a snímky ukazují prostředí nové vývojové etapy. Číselné výsledky a funkce, které záběry přímo neprokazují, zůstávají připsané internímu testování. Máte konkrétní vývojový záměr? Popište nám úkol, prostředí a očekávaný výsledek prostřednictvím kontaktu níže.
Další ukázky programování humanoidů
Zdroje a další čtení
- Maloni humanoid using Aimoga MOrnine humanoid ↗MALONI · YouTube · 23. 10. 2026
- README — předchozí etapa, revize da5f9b1 ↗MALONI · GitHub
- Ovládání a asistovaná simulace — předchozí etapa ↗MALONI · GitHub
Nové funkce a číselné výsledky vycházejí z interního testování podle sdělení Rostislava Sikory z 23. října 2026. Při přípravě studie nebyly nezávisle reprodukovány. Odkazy na veřejnou revizi da5f9b1 dokládají předchozí etapu; nové hlasové funkce ani uvedená měření v ní zatím nejsou doložené.