Humanoid AiMOGA Mornine je v této studii modelem ve vývojové simulaci MALONI. Produktový profil popisuje samotnou platformu; průběh návštěvy a výsledky níže pocházejí z interních podkladů tohoto projektu.
| Případová studie v kostce | Rozsah této etapy |
|---|---|
| Projekt a tvůrce | Virtuální showroom MALONI Robotics · Rostislav Sikora |
| Humanoid a prostředí | Aimoga Mornine podle potvrzení autora · simulace MuJoCo |
| Scénář | Přivítání, souhlas s doprovodem, chůze k vozu, česká prezentace a shrnutí pro prodejce |
| Dva režimy | 55sekundová ukázka a interaktivní návštěva bez pevného časového limitu |
| Interní ověření | Tři opakované návštěvy; přibližně 25,2 s k prezentačnímu místu a minimální odstup 1,49 m od zákazníka |
Existující spolupráci MALONI–AiMOGA a přípravu prezentací popisuje profil AiMOGA u MALONI. Tuto spolupráci odlišujeme od ověření konkrétní simulační ukázky nebo jejího nasazení v autosalonu.
Od simulační laboratoře k virtuálnímu autosalonu
Předchozí studie českého rozhovoru a robotického vidění MALONI propojila komunikaci, kamerové vnímání a řízené dovednosti. Nyní je zasazujeme do souvislé návštěvy showroomu: robot přivítá návštěvníka, nabídne doprovod k vozu a po příchodu zahájí prezentaci. Smyslem je rozvíjet návaznost komunikace, navigace a obsluhy v jednom prostředí.
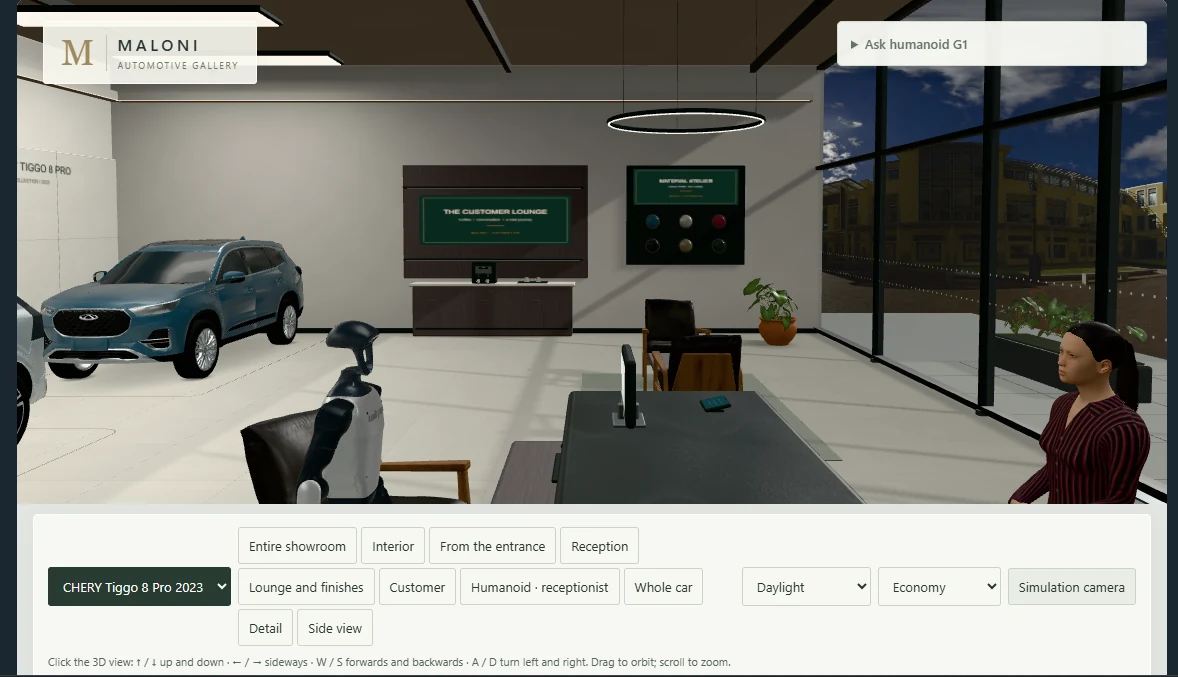
Autosalon získal prosklené plochy, recepci MALONI Robotics, zákaznické posezení, informační stojany a tři výstavní místa. Dashboard nabízí modely BMW X1 2013, Volvo XC60 2023 a CHERY Tiggo 8 Pro 2023; interaktivní scénář se soustředí na CHERY. Označení modelů slouží k identifikaci výstavních objektů, nikoli jako potvrzení aktuální nabídky automobilky.
Podle vývojových podkladů tým doplnil detailnější modely automobilů s evidencí zdrojů a licencí, upravil materiály a osvětlení a připravil prezentační kamery. Vizuální geometrii oddělil od jednoduchých kolizních obálek: dekorace neovlivňují kontaktní dynamiku a robot se pohybuje po souvislé rovné podlaze. Licenční evidenci jsme při přípravě článku samostatně neauditovali.
Video: návštěva showroomu s humanoidním průvodcem
Jak humanoid provází virtuálního zákazníka?
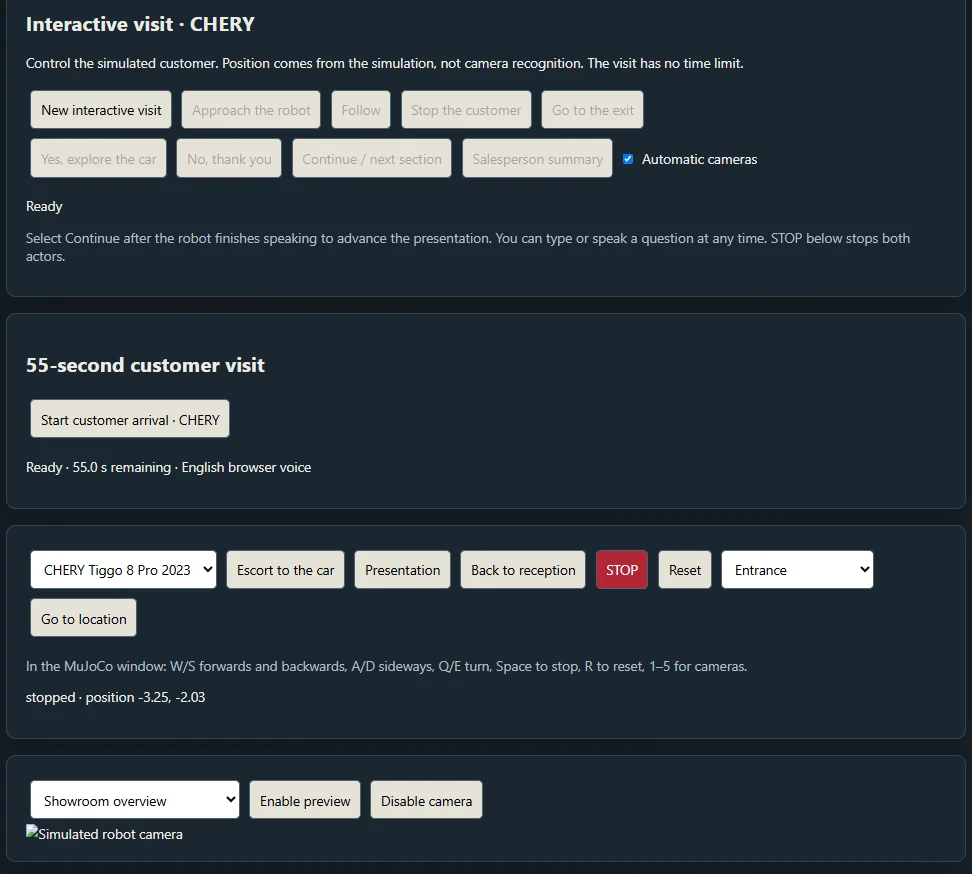
Operátor může spustit samostatnou 55sekundovou demonstraci nebo interaktivní návštěvu bez pevného časového limitu. Ve druhém režimu řídí zákazníka: nechá jej přijít, následovat robota, zastavit se nebo odejít. Řadič zná polohu aktéra přímo ze simulace. To se liší od robotického vidění, které zpracovává obraz ze senzorů; tato návštěva nedokládá rozpoznávání skutečného člověka kamerou.
- Přivítání a nabídka doprovodu: robot reaguje na souhlas i odmítnutí návštěvníka.
- Cesta k vozu: pokud zákazník zaostane, robot vyčká; při příliš malé vzdálenosti zastaví a čeká na potvrzení pokračování.
- Prezentace: začíná až po skutečném dosažení prezentačního místa a zastavení v simulaci.
- Předání informací: po rozhovoru vznikne shrnutí pro prodejce, nikoli skutečná rezervace nebo objednávka.
Co umožňuje ovládací dashboard?
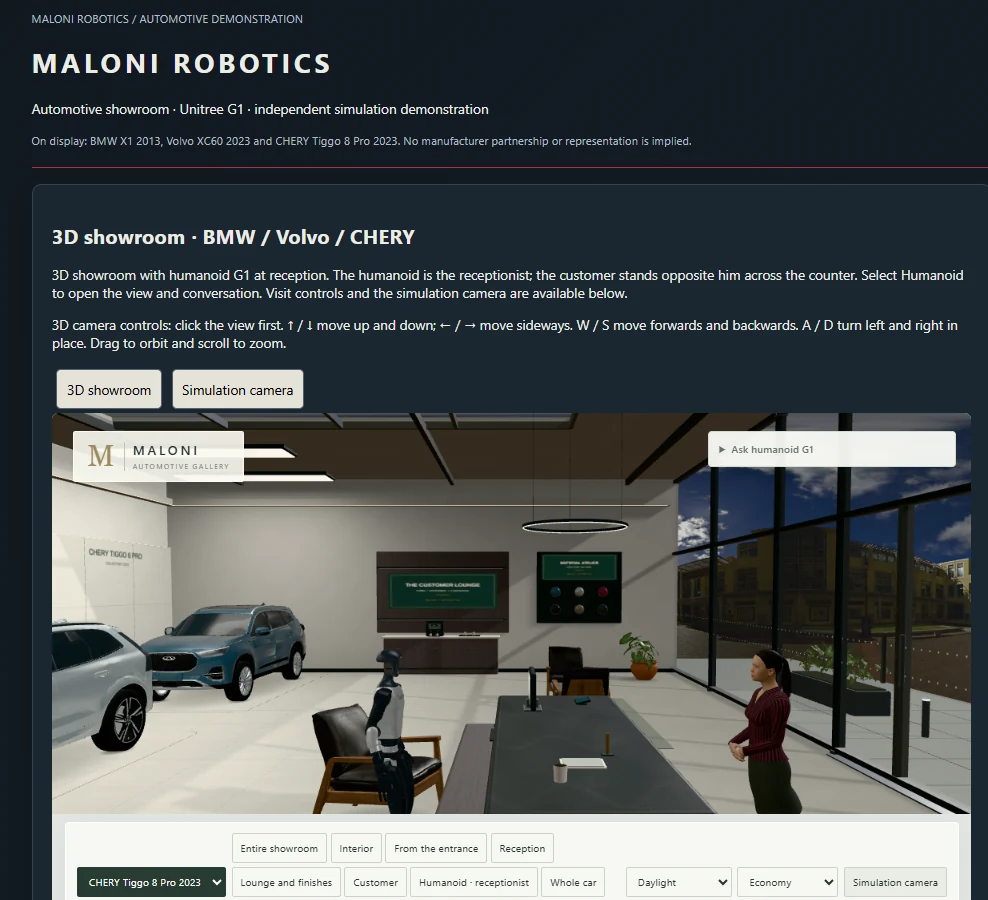
Dashboard nabízí výběr vozu, navigačních cílů a kamer, pohled od vstupu, recepci, zákazníka, humanoida i detail automobilu. Vedle ovládání návštěvy obsahuje doprovod k vozu, spuštění prezentace, návrat na recepci, reset a společný Stop pro oba aktéry. Operátor tak může stejný scénář ukázat jako krátkou prezentaci i prozkoumat jednotlivé interakce.
Český rozhovor, který lze přerušit otázkou
Hlasové a textové vstupy používají stejný lokální řadič. Prezentaci CHERY Tiggo 8 Pro lze přerušit otázkou a následně pokračovat. Rozhovor, pohyb a demonstrační scénář mají oddělené stavy; hlasová služba nerozhoduje přímo o pohybu.
Robot rozlišuje popis vystaveného objektu od neověřených produktových údajů. Aktuální cenu ani výbavu nevymýšlí. Místo skutečné rezervace připraví shrnutí pro prodejce. Tento přístup drží prezentaci v rozsahu dostupných informací a ponechává konkrétní obchodní nabídku člověku.
Technické pozadí: MuJoCo, navigace a lokální řízení
MuJoCo je fyzikální simulátor pro modely, které interagují s prostředím; jeho principy vysvětluje oficiální dokumentace MuJoCo. Dodané technické podklady projektu uvádějí MuJoCo 3.15.0 a Python 3.12. Pohybový základ navazuje na existující politiku ONNX a regulátor rychlosti z předchozí simulační etapy Unitree G1. Pro novou ukázku autor potvrdil model Aimoga Mornine; veřejný kód zatím její konkrétní implementaci nedokládá. Podle interního popisu doprovod probíhá simulovanou chůzí, nikoli posouváním modelu po scéně, a hlavní demonstrace nevyžaduje spuštění ROS ani DDS. Dokumentace simulátoru vysvětluje technologii, nikoli výsledky MALONI.
Prostředí tvoří MJCF scény, externí modely, textury a sdílené materiály. Navigace používá A* nad mřížkou s rozlišením 25 cm; statické překážky rozšiřuje o rezervu 75 cm. V interaktivním režimu řadič před každým pohybovým příkazem kontroluje polohu simulovaného zákazníka. Tyto parametry patří konkrétnímu internímu scénáři a samy o sobě nepředstavují ověřené bezpečnostní odstupy fyzického robota.
Webový dashboard komunikuje s lokálním Python serverem přes rozhraní /action a /state. Příkazy vstupují do fronty a provádí je hlavní simulační smyčka. Identifikátor návštěvy run_id odděluje jednotlivé běhy, aby opožděný příkaz po resetu nespustil pohyb v nové návštěvě. Oddělení stavů dovoluje řešit přerušení řeči, zastavení a reset bez zaměňování staré a nové návštěvy.
Co ukázalo interní testování?
Následující výsledky přebíráme z dodaných vývojových podkladů Rostislava Sikory. Jde o tři opakované interaktivní návštěvy v simulaci, nikoli terénní zkoušky s lidmi. Měření jsme nezávisle neopakovali; veřejné protokoly této nové etapy zatím nejsou k dispozici.
Metodika a rozsah dostupných podkladů
- Zdroj: interní vývojové podklady Rostislava Sikory dodané pro článek 27. října 2026. Přesné datum zkoušek nebylo uvedeno.
- Scénář: tři opakované interaktivní návštěvy s řízeným virtuálním zákazníkem; sledováno dosažení prezentačního místa, odstup, stabilita a kontakty.
- Dosažení cíle je uvedeno přibližně za 25,2 s a nejmenší odstup jako 1,49 m. Není zveřejněn protokol časové základny, začátku měření ani geometrické definice odstupu.
- Nejsou zveřejněné jednotlivé hodnoty běhů, seedy, podrobné podmínky ani nová veřejná revize. Nelze z nich vypočítat rozptyl nebo vyvodit obecnou bezpečnostní záruku.
| Ověření | Interně uvedený výsledek |
|---|---|
| Opakování interaktivní návštěvy | 3 návštěvy |
| Dosažení prezentačního místa | Přibližně 25,2 sekundy v uvedených návštěvách |
| Nejmenší odstup od zákazníka | 1,49 metru |
| Stabilita a kontakty | Bez pádu a kontaktu s vybavením v uvedených bězích |
| Další kontroly | Chůze, odstupy, přerušení, reset a zachování původních funkcí; regresní a nové interakční testy podle autora prošly |
Další krok: od demonstrace k posouzení reálné aplikace
Výsledkem je použitelnější prostředí pro demonstrace MALONI Robotics: návštěva má začátek, rozhodnutí zákazníka, cestu k vozu, prezentaci i předání informací. Další vývoj může ověřovat návaznost těchto kroků a chování při přerušení. Přenos ze simulace na fyzického robota (sim-to-real) bude vyžadovat samostatnou integraci, ověření vnímání skutečných návštěvníků a posouzení konkrétního provozu i příslušných požadavků EU.
Ukázka není dokladem certifikace, prokázané regulatorní shody ani připravenosti na samostatnou obsluhu zákazníků v autosalonu.
Pro obdobný scénář nabízíme programování robotů podle konkrétního úkolu. Konzultujte s MALONI vývoj showroomu: uveďte prostředí, průběh návštěvy a očekávanou roli robota. Rozsah vývoje a fyzického ověření stanovíme pro konkrétní projekt.
Časté otázky: humanoidní průvodce v autosalonu
Jak Aimoga Mornine obsluhuje zákazníka v této ukázce?
V simulaci MALONI humanoid přivítá řízeného virtuálního zákazníka, nabídne doprovod k CHERY Tiggo 8 Pro a po dosažení cíle představí vůz v češtině. Podle interního popisu reaguje na souhlas i odmítnutí a při zaostání zákazníka čeká. Nejde o doloženou obsluhu skutečného zákazníka fyzickým robotem.
Rozpoznává robot příchod zákazníka kamerou?
Ne. V tomto showroomovém scénáři je zákazník virtuální aktér ovládaný operátorem. Řadič získává jeho polohu přímo ze stavu simulace MuJoCo. Rozpoznávání skutečného návštěvníka kamerou zůstává samostatným úkolem pro další vývoj a ověření.
Co řídí operátor v dashboardu showroomu?
Operátor vybírá vůz, kamery a navigační cíle a ovládá příchod, následování, zastavení či odchod virtuálního zákazníka. Dashboard rozlišuje 55sekundovou demonstraci a interaktivní návštěvu bez pevného časového limitu. Nabízí také prezentaci, návrat na recepci, Stop a reset.
Co znamenají výsledky 25,2 sekundy a 1,49 metru?
Rostislav Sikora v interních podkladech uvádí přibližně 25,2 sekundy k dosažení prezentačního místa a nejmenší odstup 1,49 metru od zákazníka ve třech opakovaných návštěvách. Podrobný protokol ani definice měření nejsou zveřejněné. Hodnoty nejsou bezpečnostní zárukou ani měřením produktivity fyzického robota.
Je řešení připravené pro skutečný autosalon?
Studie popisuje vývojovou simulaci MALONI, nikoli doložené zákaznické nasazení. Fyzický provoz vyžaduje samostatnou integraci, ověření senzorů a pohybu, posouzení prostředí a příslušných požadavků EU. Spolupráce MALONI–AiMOGA sama o sobě neprokazuje schválení této konkrétní demonstrace automobilkou CHERY.
Další ukázky programování humanoidů
- MALONI má vlastní simulační jádro pro humanoidy. Virtuální autosalon běží bez MuJoCo
- MALONI vyvíjí virtuální autosalon pro humanoidní asistenty. Následovat mají hotely a obchody
- MALONI Humanoid: český rozhovor a robotické vidění v MuJoCo
- Programování humanoida Unitree G1 v simulaci MuJoCo
- Unitree G1: autonomní přenášení předmětu v asistované simulaci MuJoCo
- Unitree G1 v MuJoCo: ovládání pohybu a další vývoj softwaru MALONI
- Unitree G1 v MALONI Robotics: Jak jsme vytvořili vlastní simulační laboratoř pro humanoidního robota
Zdroje a další čtení
- A Humanoid Car Sales Assistant? CHERY Showroom Simulation | MALONI Robotics ↗MALONI · YouTube · 27. 10. 2026
- MuJoCo — oficiální popis fyzikálního simulátoru a MJCF ↗MuJoCo · dokumentace technologie, nikoli výsledků MALONI
- GitHub projektu — předchozí etapa, revize da5f9b1 ↗MALONI · GitHub · 19. 10. 2026
Popis nových funkcí, technické parametry a výsledky vycházejí z interních vývojových podkladů dodaných Rostislavem Sikorou pro tento článek dne 27. října 2026. Při přípravě nebyly nezávisle reprodukovány. Veřejná revize GitHubu da5f9b1 z 19. října 2026 dokládá předchozí etapu G1; tento showroom ani nová měření v ní zatím nejsou doložené. Dodané snímky a popis videa stále obsahují označení G1; autor pro novou ukázku výslovně potvrdil Aimoga Mornine.