„Konečně máme vlastní simulační řešení pro učení humanoidů. Je to velký milník pro tým MALONI,“ říká Rostislav Sikora. Učení v tomto vyjádření označuje zamýšlené využití prostředí pro další rozvoj. Současný výsledek představuje fungující simulaci s převzatou politikou chůze, nikoli oznámení nově natrénované politiky nebo přenosu na fyzického robota.
Nová etapa navazuje na vlastní virtuální autosalon MALONI, jehož předchozí popis vycházel z MuJoCo. Zatímco tehdy byl přínosem především návrh prostředí, scénářů a jejich integrace, nyní MALONI podle svého vývojového shrnutí převzalo také výpočet fyziky a jeho propojení s chováním humanoida. Návštěvnický scénář tak dostal nový technický základ.
Chůze vychází z fyziky a naučené politiky
Model Unitree G1 se ve showroomu pohybuje prostřednictvím fyzikální simulace a existující pohybové politiky ONNX. Podle interního popisu nejde o předem připravenou animaci chůze. Řízení pracuje se stavem simulace a působí na klouby motorovými momenty. Výsledný pohyb proto vzniká souhrou řídicí politiky a výpočtu simulovaného robota v prostředí, nikoli pouhým přehráním stejné sekvence póz.
Je přitom potřeba rozlišit autorství jednotlivých částí. Vlastní jádro MALONI není totéž co vlastní model humanoida nebo vlastní trénink chůze. Model G1 a již naučená ONNX politika zůstávají převzatými základy. Nově popsaná práce se týká simulačního výpočtu a napojení řízení. Právě na tomto rozhraní lze dále sledovat, jak se pohyb a aplikační scénář navzájem ovlivňují.
Doprovod končí až po dosažení místa
Praktickým výsledkem je návaznost doprovodu a prezentace. Robot může návštěvníka doprovodit k vystavenému automobilu, zastavit, otočit se k vozu a zahájit jeho představení. Potvrzení příchodu vychází ze skutečně dosažené polohy v simulaci. Pro scénář návštěvy je tento detail důležitý: přijatý požadavek na cestu a dokončený přesun jsou dvě odlišné události.
Na pohyb navazuje rozhovor, otázky zákazníka a příprava shrnutí pro prodejce. Jde o propojení jednotlivých kroků návštěvy ve virtuálním prostoru. Samotné vytvoření shrnutí neznamená jeho odeslání skutečnému obchodníkovi nebo napojení na CRM. Stejně tak prezentace vystaveného modelu není potvrzením aktuální ceny, výbavy ani dostupnosti automobilu v reálném autosalonu.
Co zahrnuje vlastní simulační jádro
Interní shrnutí uvádí vlastní výpočet dynamiky robota, integraci pohybu, řešení kontaktních impulzů a Python rozhraní pro řízení. Zjednodušeně jde o části, které určují vývoj pohybu v čase a reakce při kontaktu. Pro matematiku, detekci kolizí a zobrazení MALONI dál používá existující knihovny. Výraz vlastní řešení proto neznamená, že tým napsal všechny jeho součásti od začátku.
Přechod bez běhového prostředí MuJoCo popisuje závislosti současného běhu showroomu. Neznamená vymazání předchozí vývojové etapy ani autorství zachovaných modelů. Hodnotou pro tým je možnost přímo měnit vlastní simulační výpočet a jeho vazbu na řízení. Dodané podklady ale neobsahují srovnávací měření přesnosti či výkonu proti MuJoCo; z tohoto milníku proto takovou rovnocennost ani převahu nevyvozujeme.
Co podle MALONI prošlo interním ověřením
Podle nově dodaného shrnutí prošel doprovod ke všem třem vystaveným vozům: BMW X1, Volvo XC60 a CHERY Tiggo 8 Pro. Ověřen byl také návrat na recepci a interaktivní návštěva od příchodu simulovaného zákazníka přes prezentaci až po jeho odchod. Tyto výsledky se vztahují k popsanému virtuálnímu prostředí, nikoli k pohybu fyzického robota mezi zákazníky.
MALONI uvádí 48 úspěšných testů a kontrolu skutečného webového rozhraní v Chromiu. Vedle pohybu měly kontroly zahrnovat rozhovor, kamery, zastavení, reset a reakci na odpojení ovládacího panelu. Číslo přebíráme jako interní výsledek z dodaného textu. V rámci přípravy článku jsme testy nezávisle neopakovali a přesné datum jejich provedení nebylo uvedeno.
Základ pro další učení, které teprve naváže
Fungující prostředí umožňuje týmu opakovat scénáře, sledovat chování humanoida a vyhodnocovat změny. Záměrem další práce je adaptace, experimentování a budoucí přetrénování politiky na vlastním simulátoru. To je samostatný krok oproti současnému použití již naučené politiky. Článek neoznamuje dokončený nový trénink ani měřené zlepšení schopností humanoida díky takovému tréninku.
Přenos na skutečného robota bude rovněž vyžadovat samostatné ověření. Úspěšná simulovaná návštěva sama nepotvrzuje provozní bezpečnost, spolehlivost v reálném autosalonu nebo připravenost k nasazení. Nový milník spočívá v rozšíření vlastního vývojového nástroje MALONI. Směřování k platformám AiMOGA a dalším službám zůstává navazující ambicí, nikoli výsledkem doloženým těmito testy.
Provozujete autosalon nebo jinou službu a chcete probrat konkrétní scénář asistenta? Popište prostor, průběh návštěvy a úkol, který by měl robot zvládat. Přidejte situace, kdy má práci převzít zaměstnanec. Takové zadání pomůže vymezit další vývoj a způsob ověřování; nejde o příslib dostupnosti hotového provozního řešení.
Navazující čtení a zadání projektu
Další ukázky programování humanoidů
- MALONI vyvíjí virtuální autosalon pro humanoidní asistenty. Následovat mají hotely a obchody
- Aimoga Mornine v autosalonu: showroom CHERY v simulaci MuJoCo
- MALONI Humanoid: český rozhovor a robotické vidění v MuJoCo
- Programování humanoida Unitree G1 v simulaci MuJoCo
- Unitree G1: autonomní přenášení předmětu v asistované simulaci MuJoCo
- Unitree G1 v MuJoCo: ovládání pohybu a další vývoj softwaru MALONI
- Unitree G1 v MALONI Robotics: Jak jsme vytvořili vlastní simulační laboratoř pro humanoidního robota
Zdroje a další čtení
- Virtuální autosalon MALONI: předchozí etapa na MuJoCo ↗MALONI Robotics · 5. 11. 2026
- MALONI: od humanoidních platforem k pracovním robotům ↗MALONI Robotics · vize a vývoj
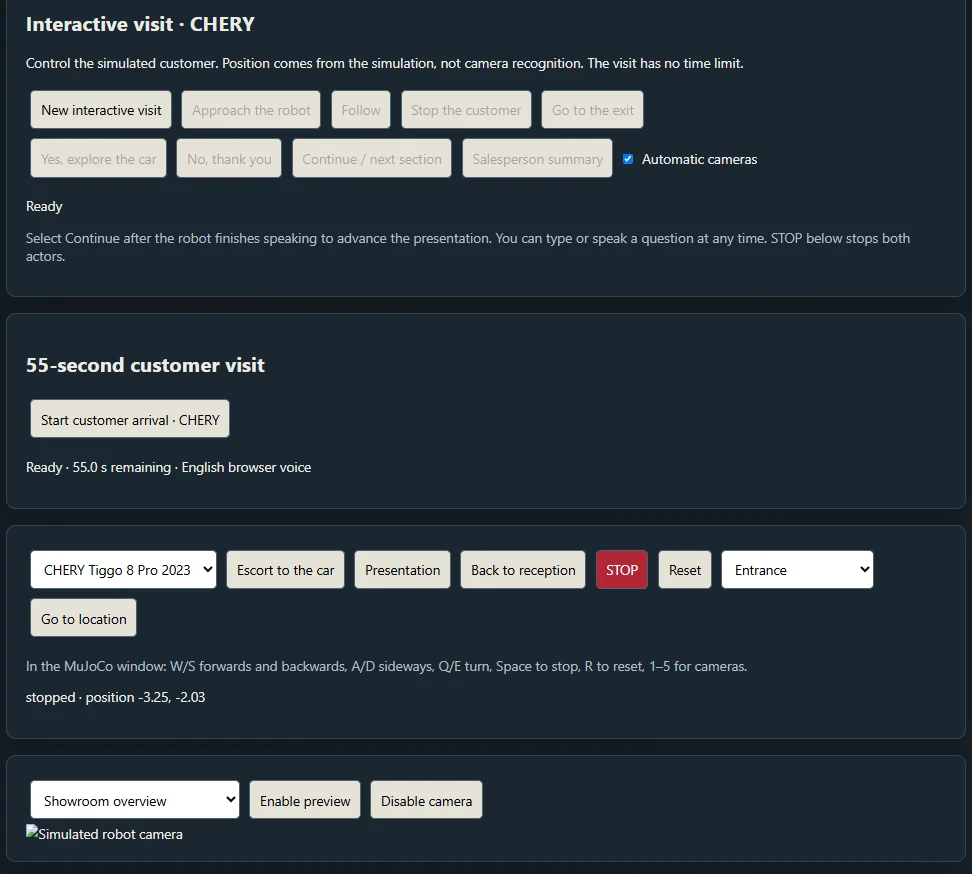
Popis nového jádra, jeho funkcí a 48 testů vychází z interního shrnutí dodaného Rostislavem Sikorou pro článek dne 6. listopadu 2026. Zdrojový kód a úplné protokoly nebyly při redakční přípravě auditovány a robotické testy nebyly znovu spouštěny. Datum provedení uvedených testů nebylo v podkladu určeno. Snímek panelu pochází z předchozí etapy simulace; nedokládá běh nového jádra.